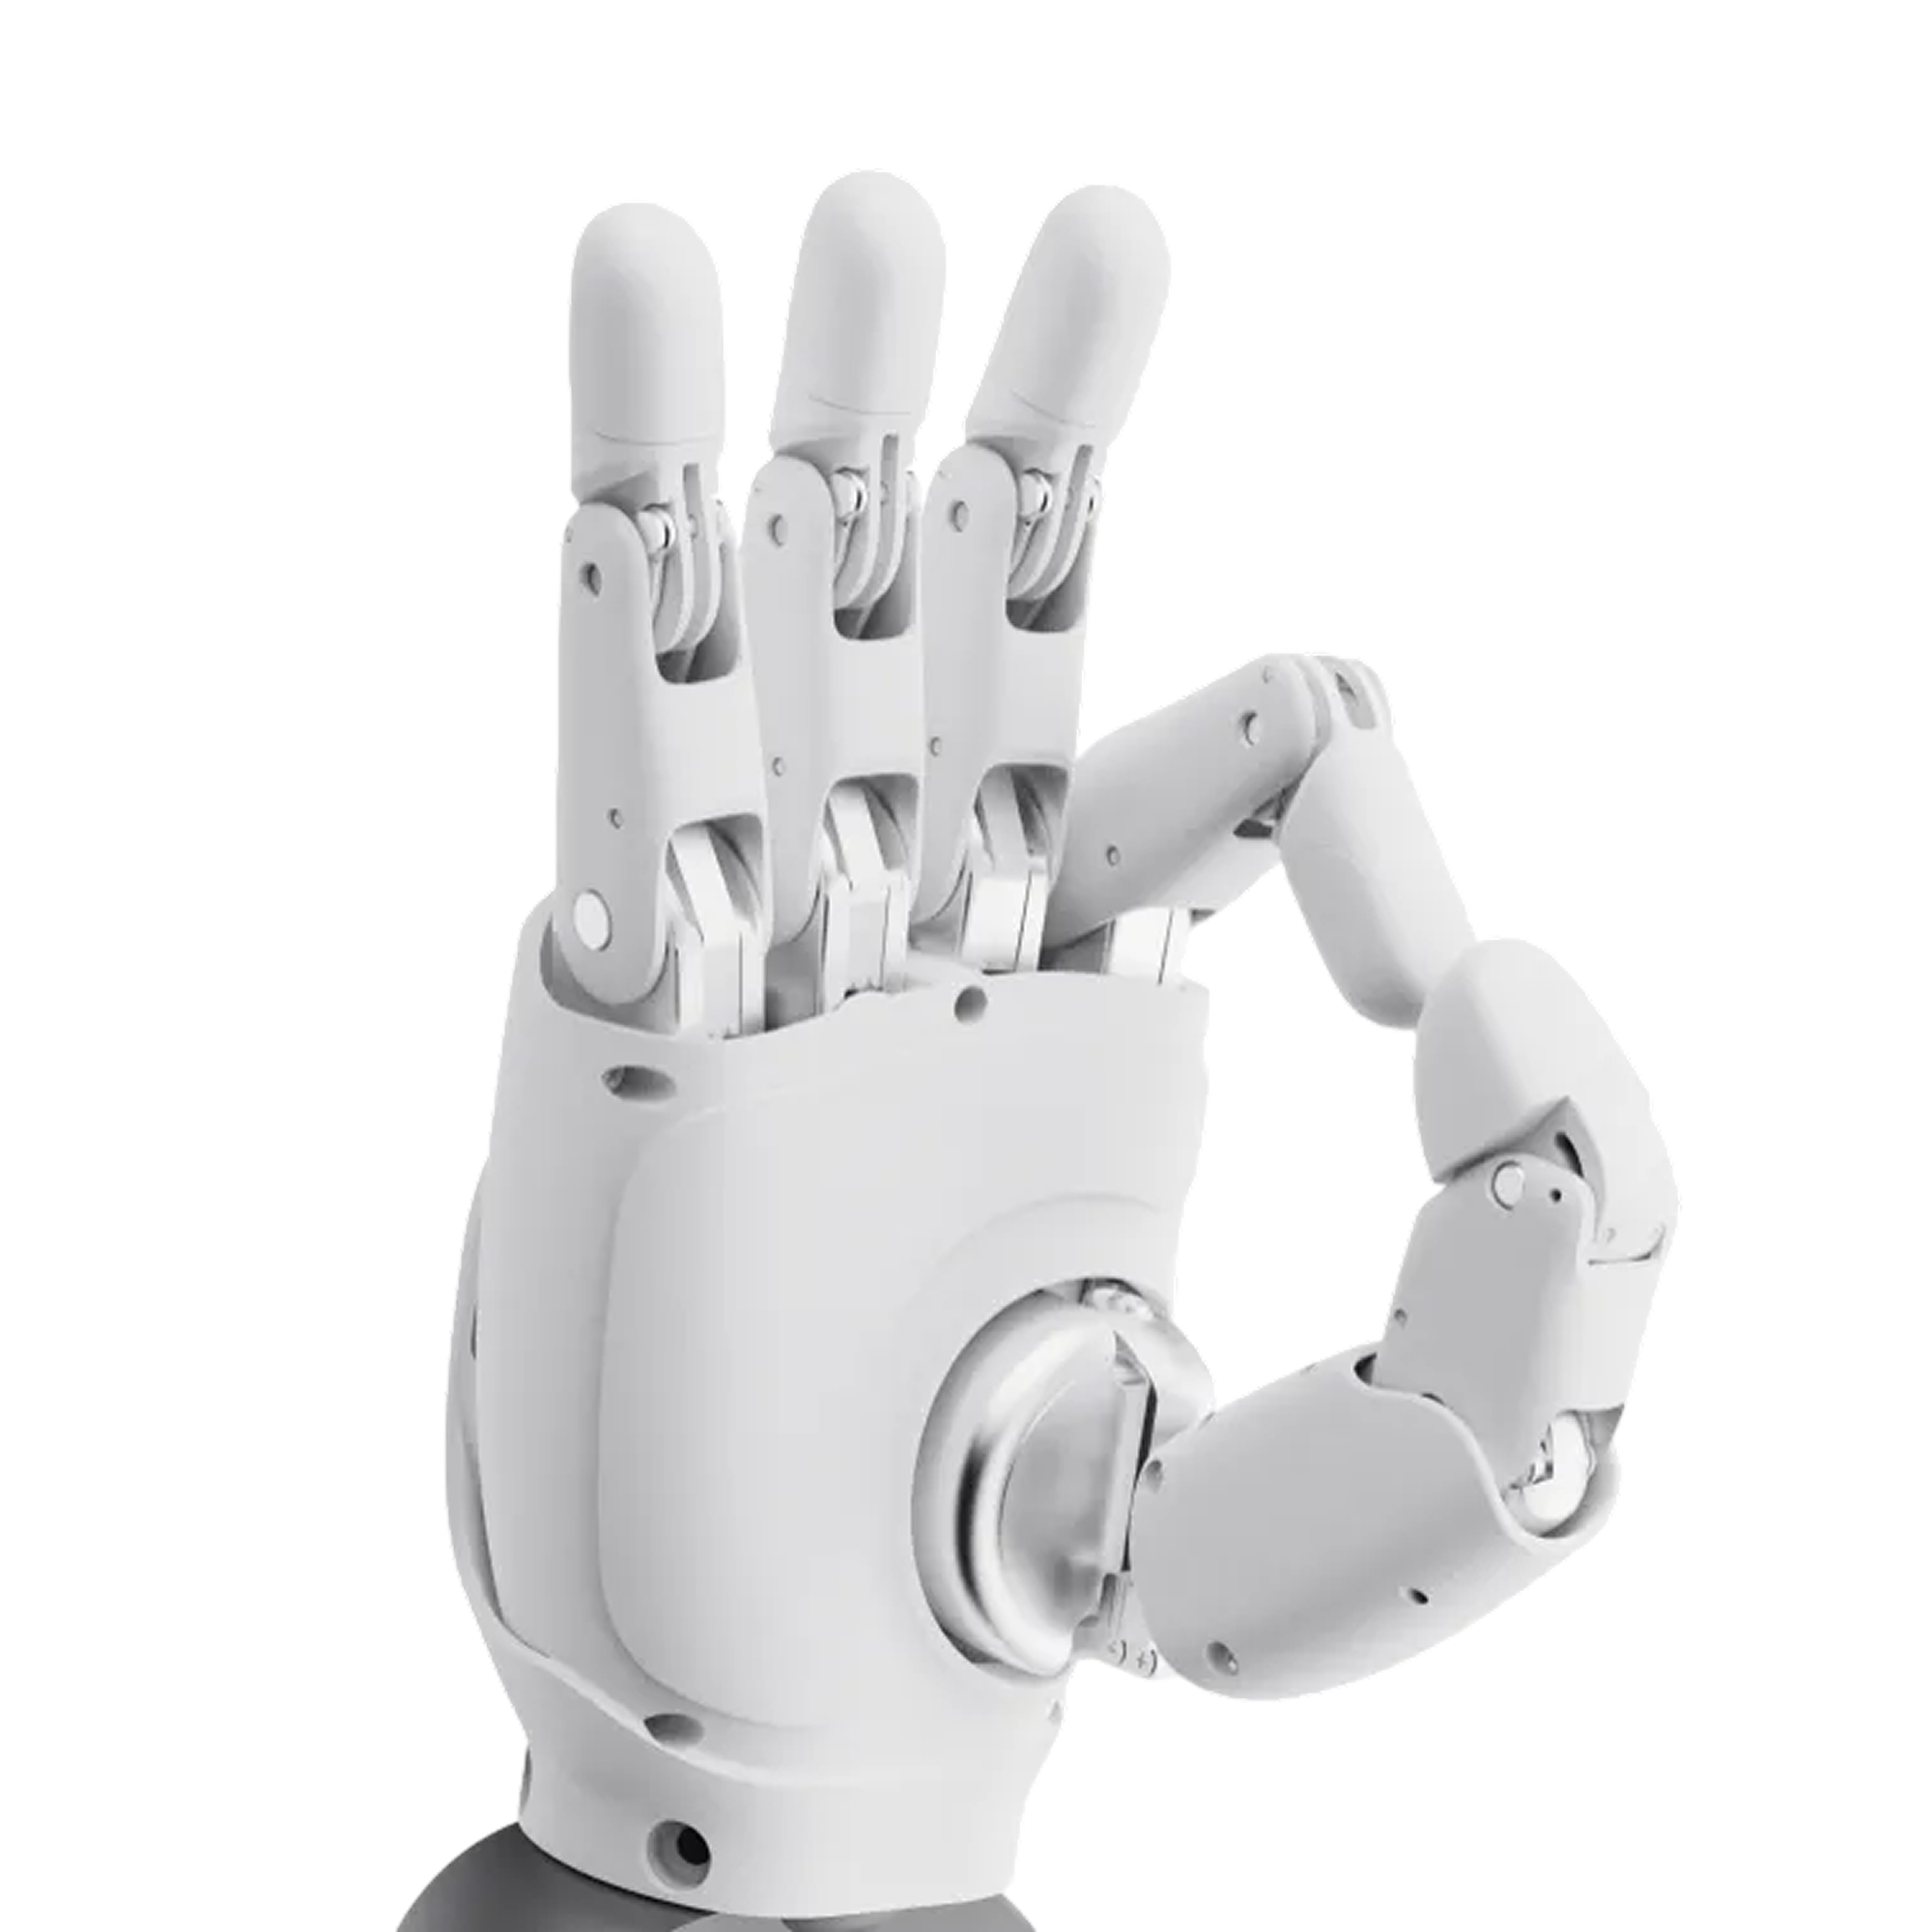
Chwyt dopasowany do przedmiotu.
Dobór efektora końcowego zaczyna się od rozmiaru, materiału, masy przedmiotu i wymaganego ruchu. Przy obliczaniu całkowitego obciążenia ramienia uwzględnij masę własną dłoni lub chwytaka.
 Robotyka
Ilustracje producenta mogą przedstawiać wyposażenie opcjonalne. Dostarczaną konfigurację określa oferta.
Zręczna dłoń robotyczna z rozproszoną dotykową informacją zwrotną do manipulacji uwzględniającej kontakt.
Lewa lub prawa dłoń: 5,360 USD
Obie dłonie: 10,720 USD
Cena orientacyjna.
Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.
Dobór efektora końcowego zaczyna się od rozmiaru, materiału, masy przedmiotu i wymaganego ruchu. Przy obliczaniu całkowitego obciążenia ramienia uwzględnij masę własną dłoni lub chwytaka.
Sterowanie siłowe pomaga dopasować chwyt do zastosowania. Tryby sterowania dłonią dobiera się do przedmiotu i zadania; dotykowa informacja zwrotna jest dostępna wyłącznie w wariancie wyposażonym w odpowiednie czujniki.

Skuteczny chwyt wymaga kalibracji i ustawień sterowania oraz integracji mechanicznej. Prototypowanie z rzeczywistymi przedmiotami pozwala sprawdzić stabilność chwytu i dostępny zakres ruchu.

Oddzielne łańcuchy tworzą palce wskazujący, środkowy, serdeczny i mały.
Przeguby międzypaliczkowe bliższe i dalsze (PIP, DIP) umożliwiają zginanie palców.
Przeguby przy podstawach palców umożliwiają ich boczne rozsuwanie i zsuwanie.
Kciuk łączy zginanie, odwodzenie i obrót.
Obrotowy przegub w dłoni umożliwia przeciwstawne pozycje chwytu.
Parametry producenta i warunki pomiaru uporządkowane tematycznie.
Źródło: AGIBOT ↗
Wersja z czuciem dotykowym stanowi osobną konfigurację.
Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.
Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.
Oprogramowanie, akcesoria i wymagania wdrożeniowe są uzgadniane dla wybranego zastosowania.

Opracowuj pokazy gestów dłoni i proste gry interaktywne ze sterowaniem dostosowanym do zastosowania.

Badaj informację zwrotną o kontakcie, korzystając z możliwości czujników modelu dotykowego.

Badaj chwytanie i przekazywanie z chwytami dopasowanymi do przedmiotów, w granicach dopuszczalnego obciążenia.

Połącz sterowanie dłonią robotyczną i informację zwrotną z czujników w nauczaniu akademickim lub projektach rozwojowych.

Odwzorowuj ruchy ludzkiej dłoni za pomocą kompatybilnej rękawicy lub urządzenia śledzącego, z osobną integracją systemową.
Została zaprojektowana do ekspresyjnych gestów, interaktywnych pokazów, manipulacji lekkimi przedmiotami, badań i edukacji.
Użyj modelu 3D producenta, aby sprawdzić geometrię mocowania, a przed integracją zweryfikuj interfejs sterowania robota nadrzędnego.
Opcje obejmują polecenia komputerowe, ROS i Python. Teleoperacja wymaga odpowiednich dodatkowych urządzeń i integracji.
Interfejs podstawy ma średnicę 58 mm i wymaga 10 mm luzu roboczego. Ta wersja waży około 0.55 kg.
Dane produktów i zdjęcia producenta: AGIBOT. W przypadku indywidualnych zestawów rozwiązań źródło opisuje platformę bazową.
Pomagamy wybrać odpowiedni model, wyposażenie i usługi.