Fiyat, stok durumu, yapılandırma ve Türkiye’ye teslimat koşulları projeye özel teklifte teyit edilir.
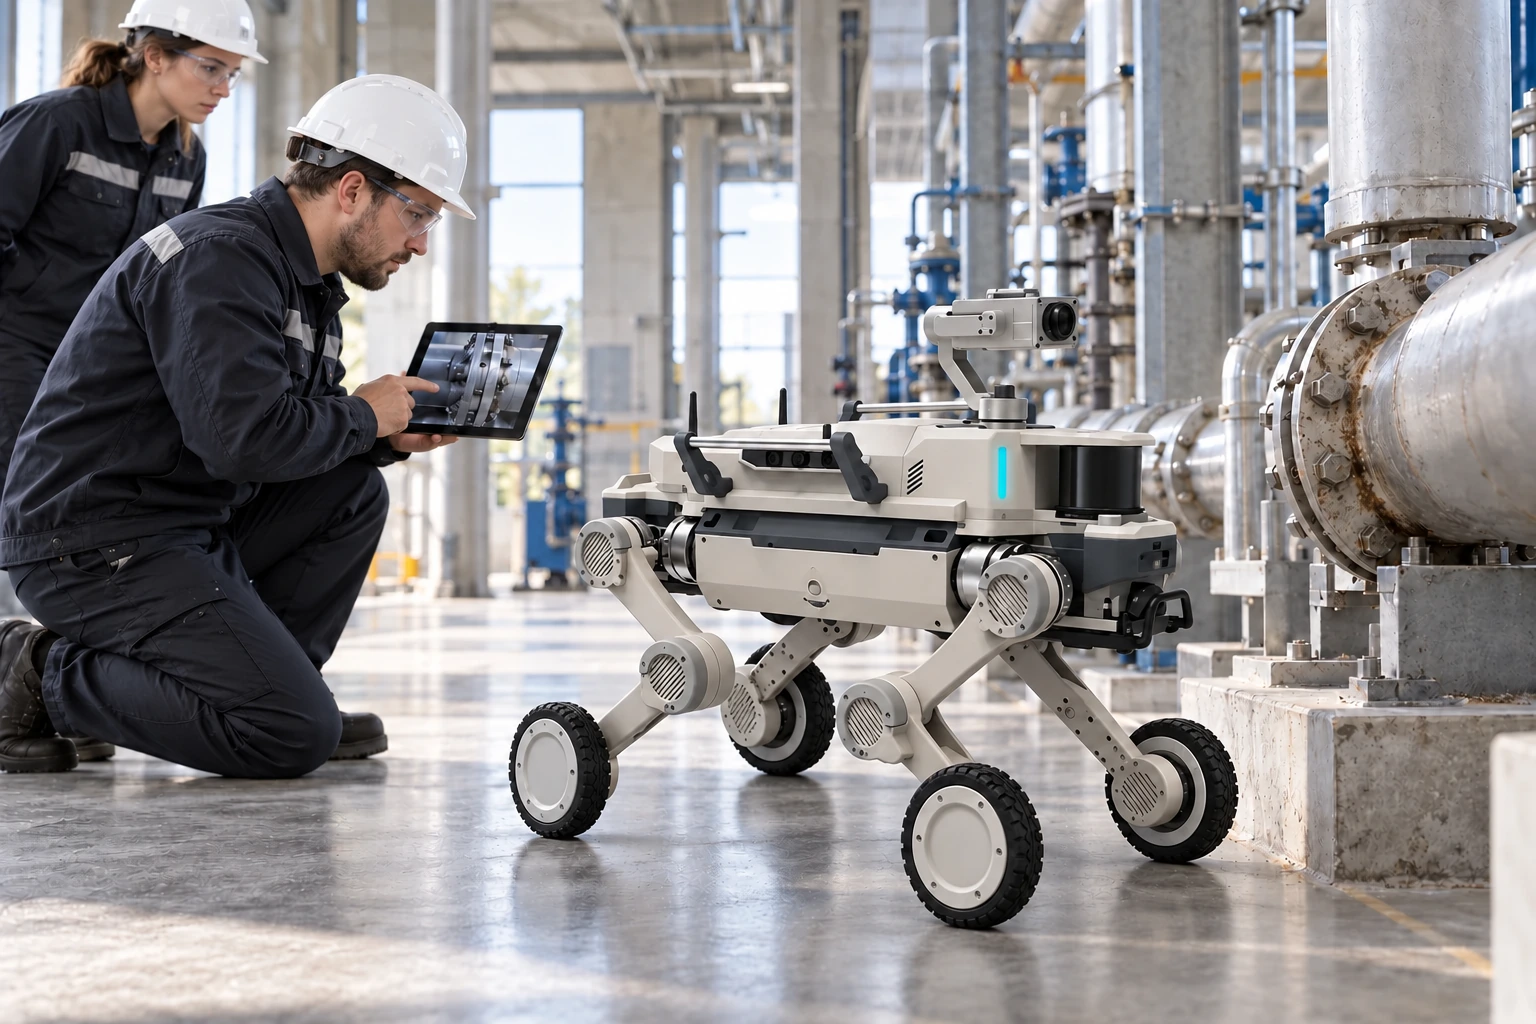
Endüstriyel denetimgöreve özel ölçüm
25 kgtemel platformun yük kapasitesi
IP67temel platformun koruması
PLATFORMU TANIYIN
D1 Max Denetim Sistemi’ne yakından bakın.
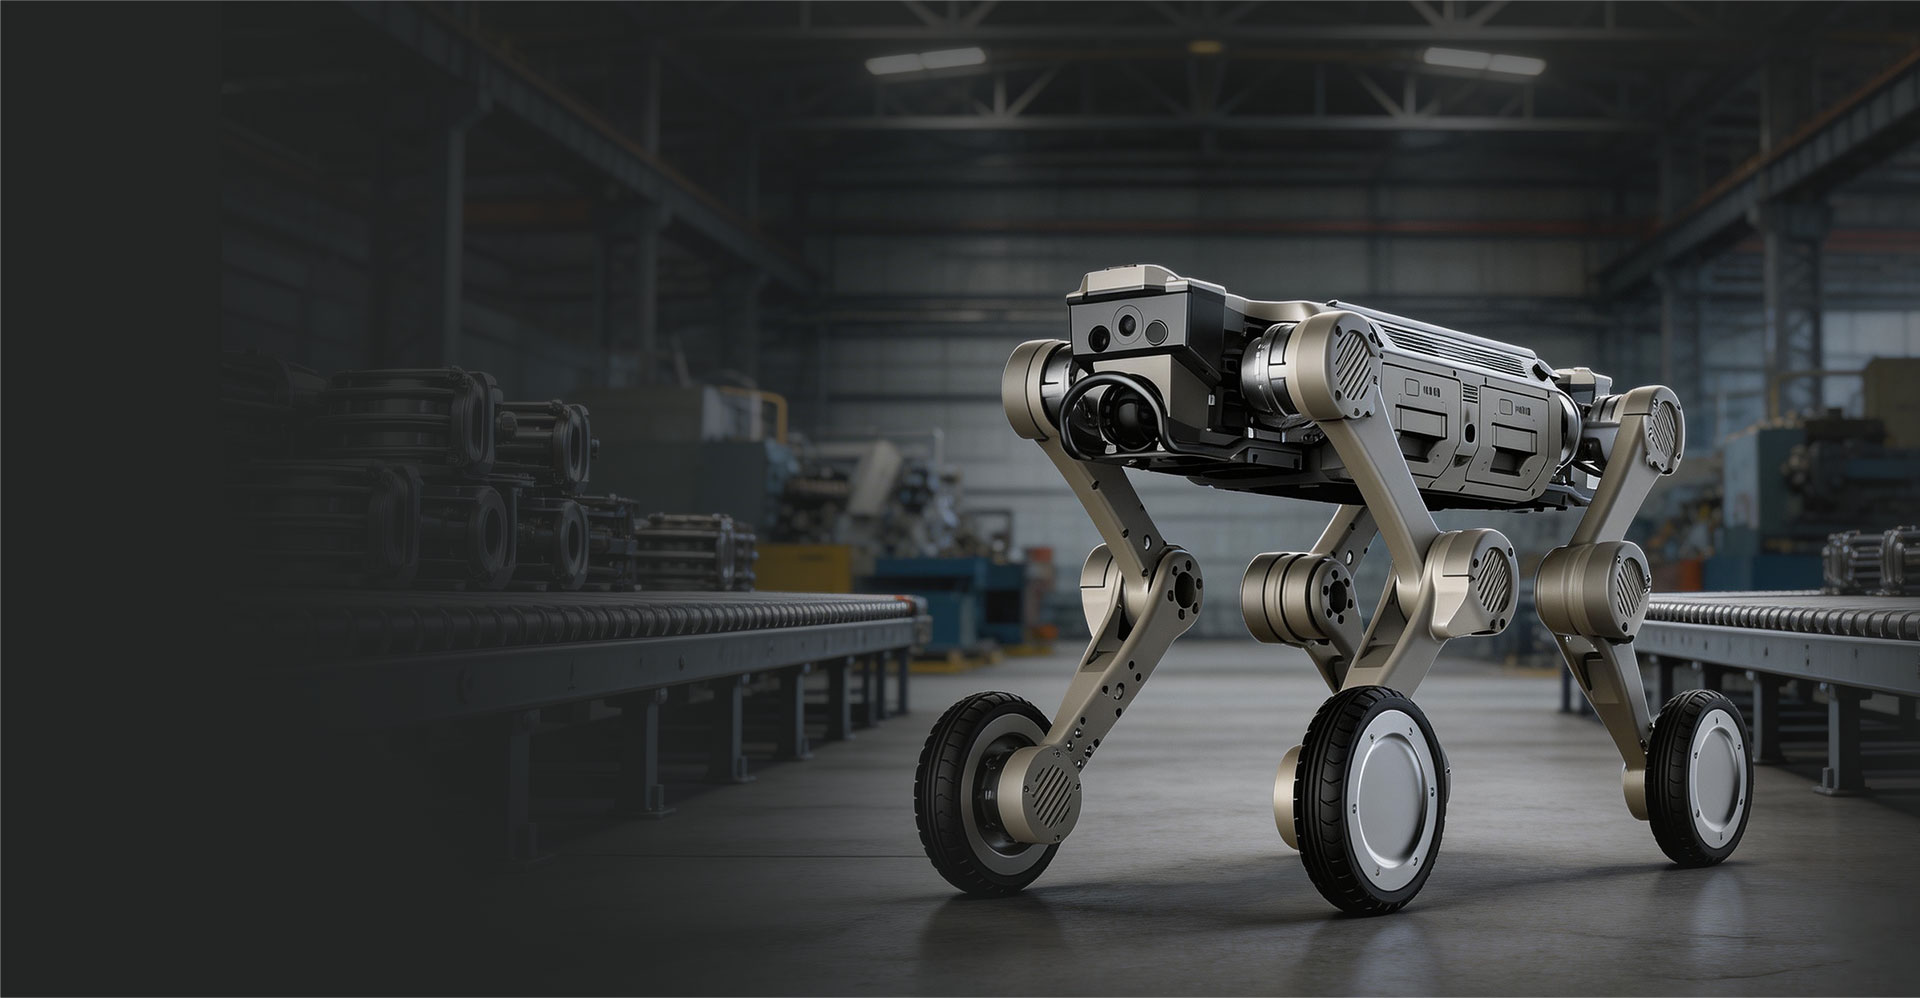
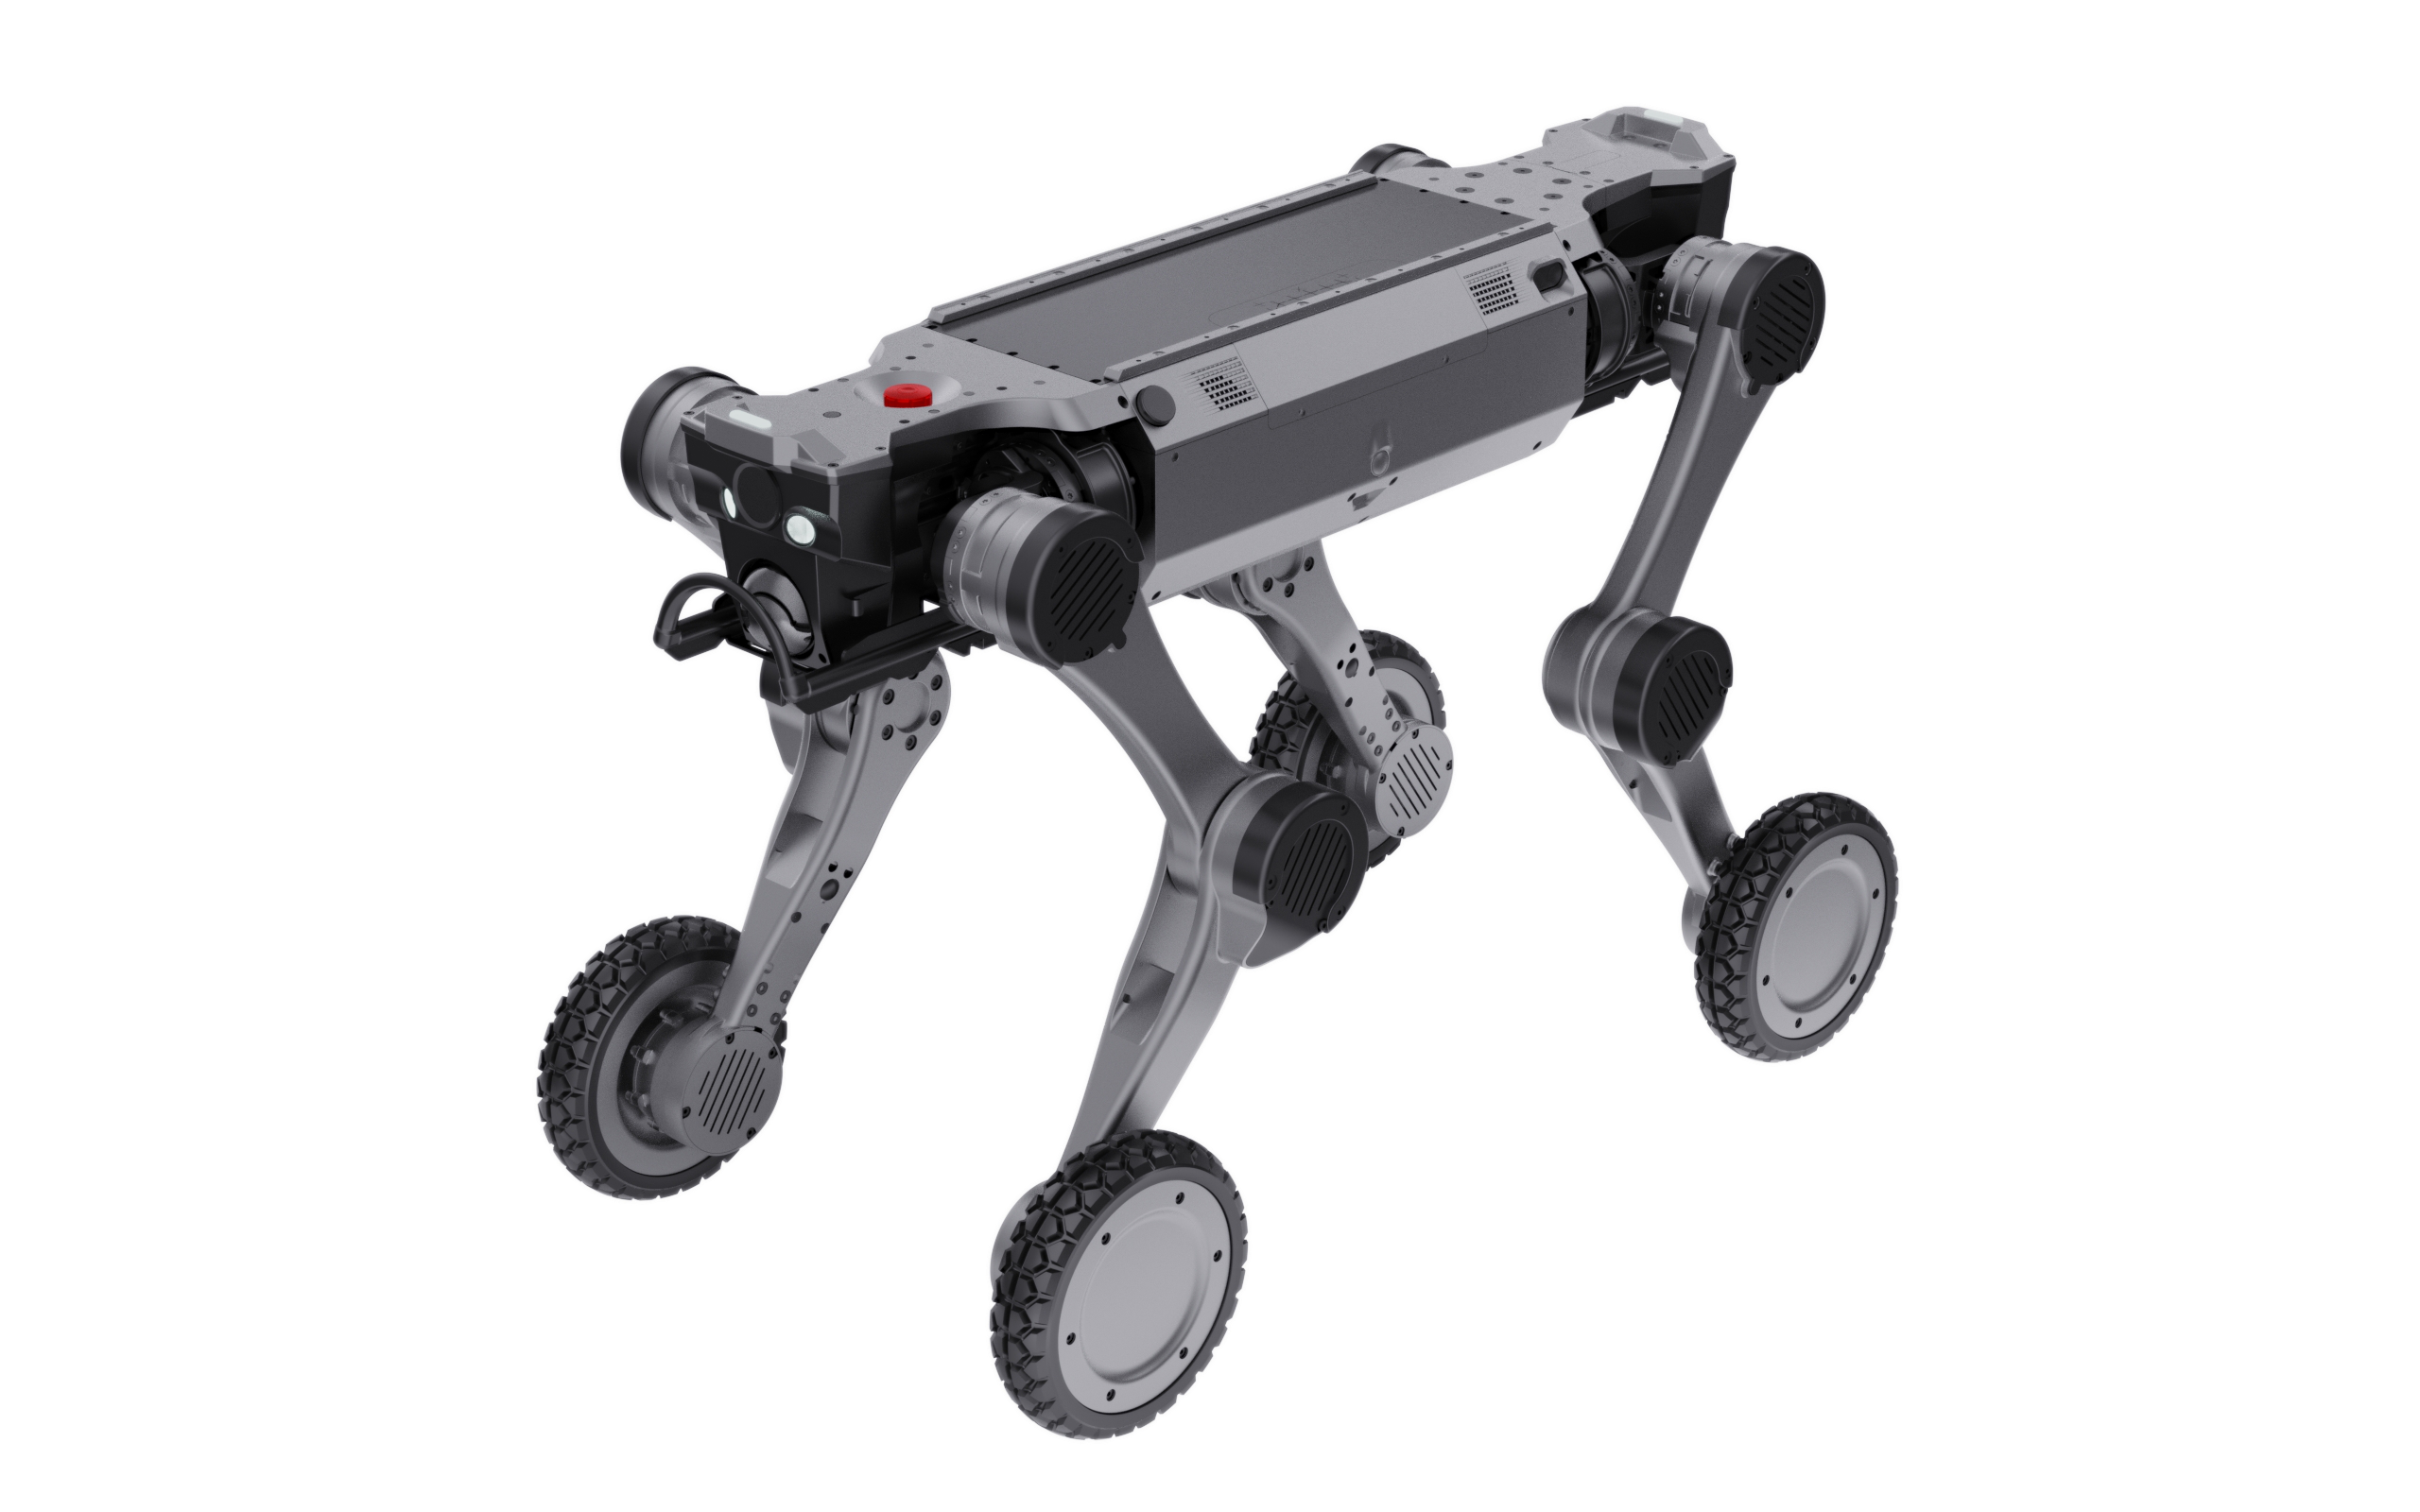
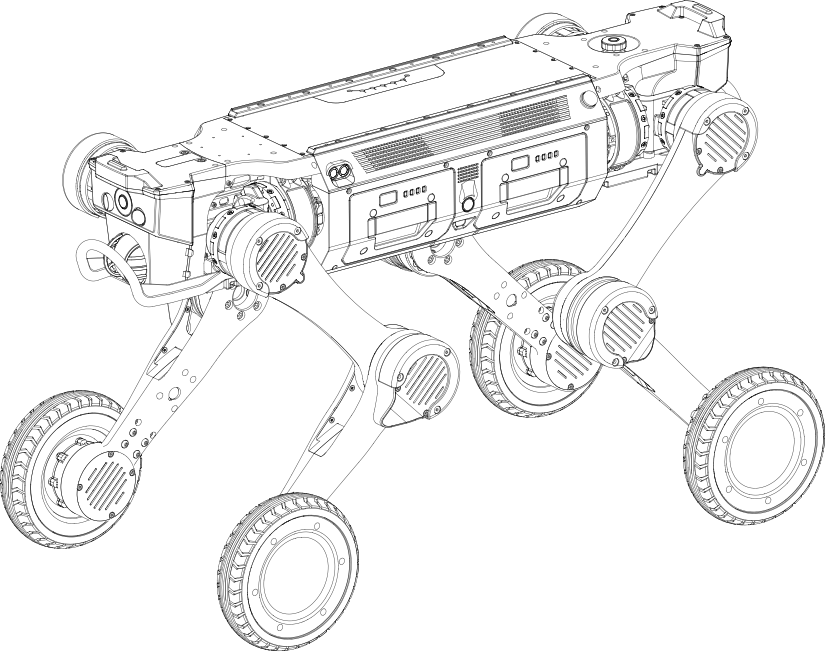
AGIBOT temel platform illüstrasyonu; son taşınan donanım yapılandırması ayrıca kararlaştırılır.
Düzenli denetimler. Karşılaştırılabilir sonuçlar.
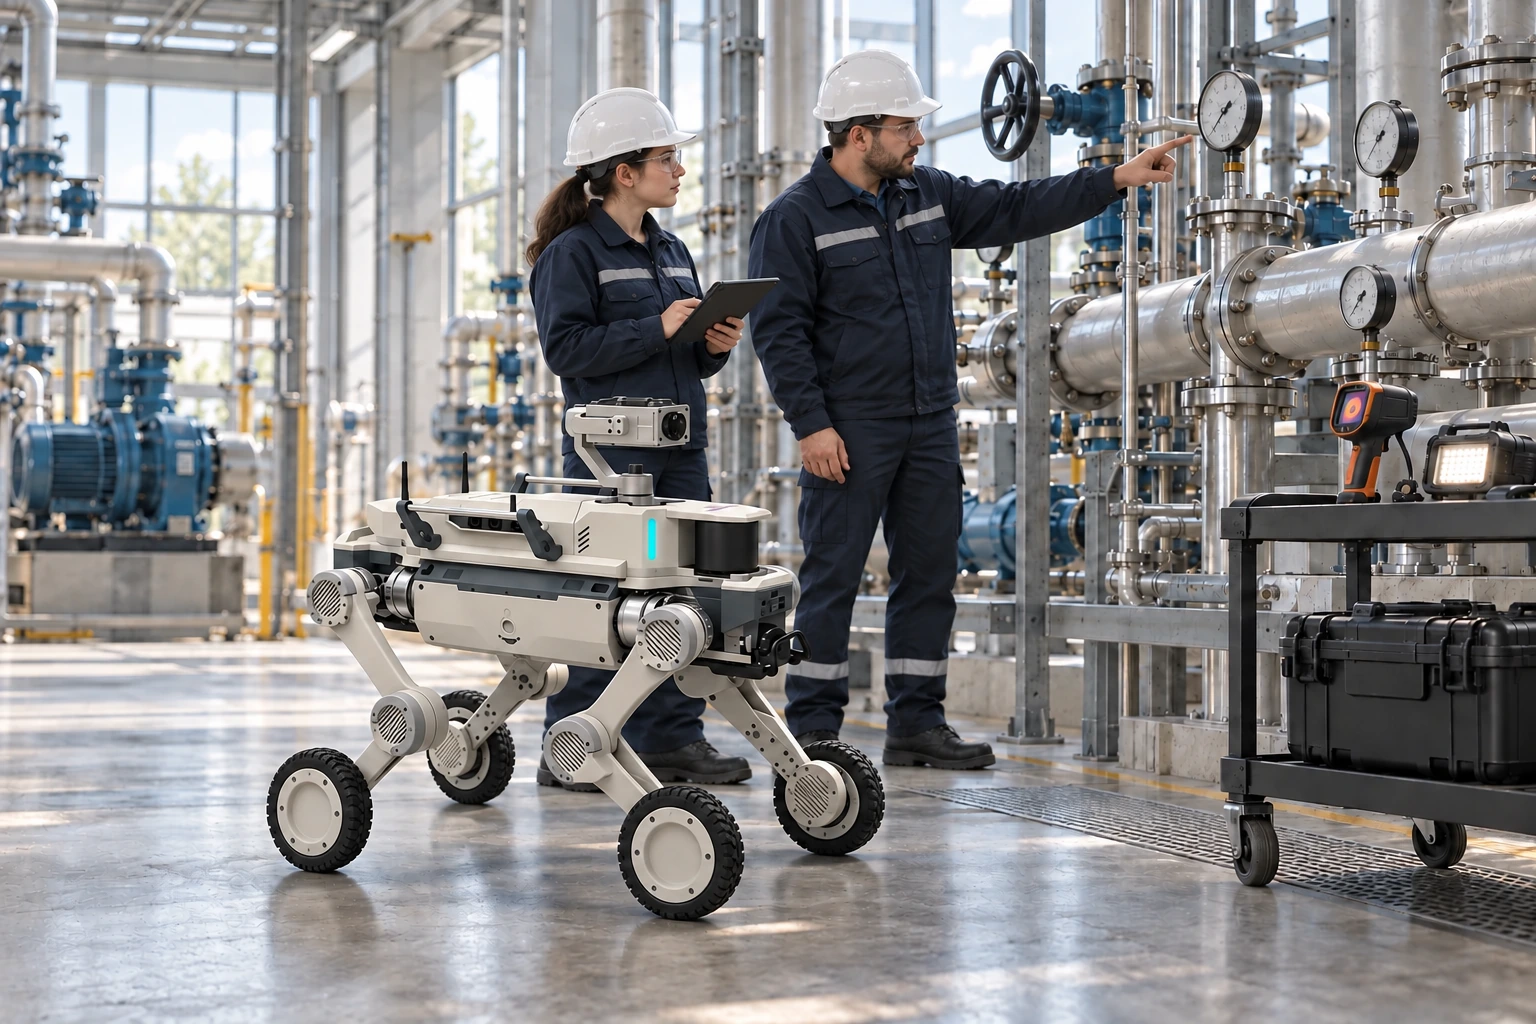
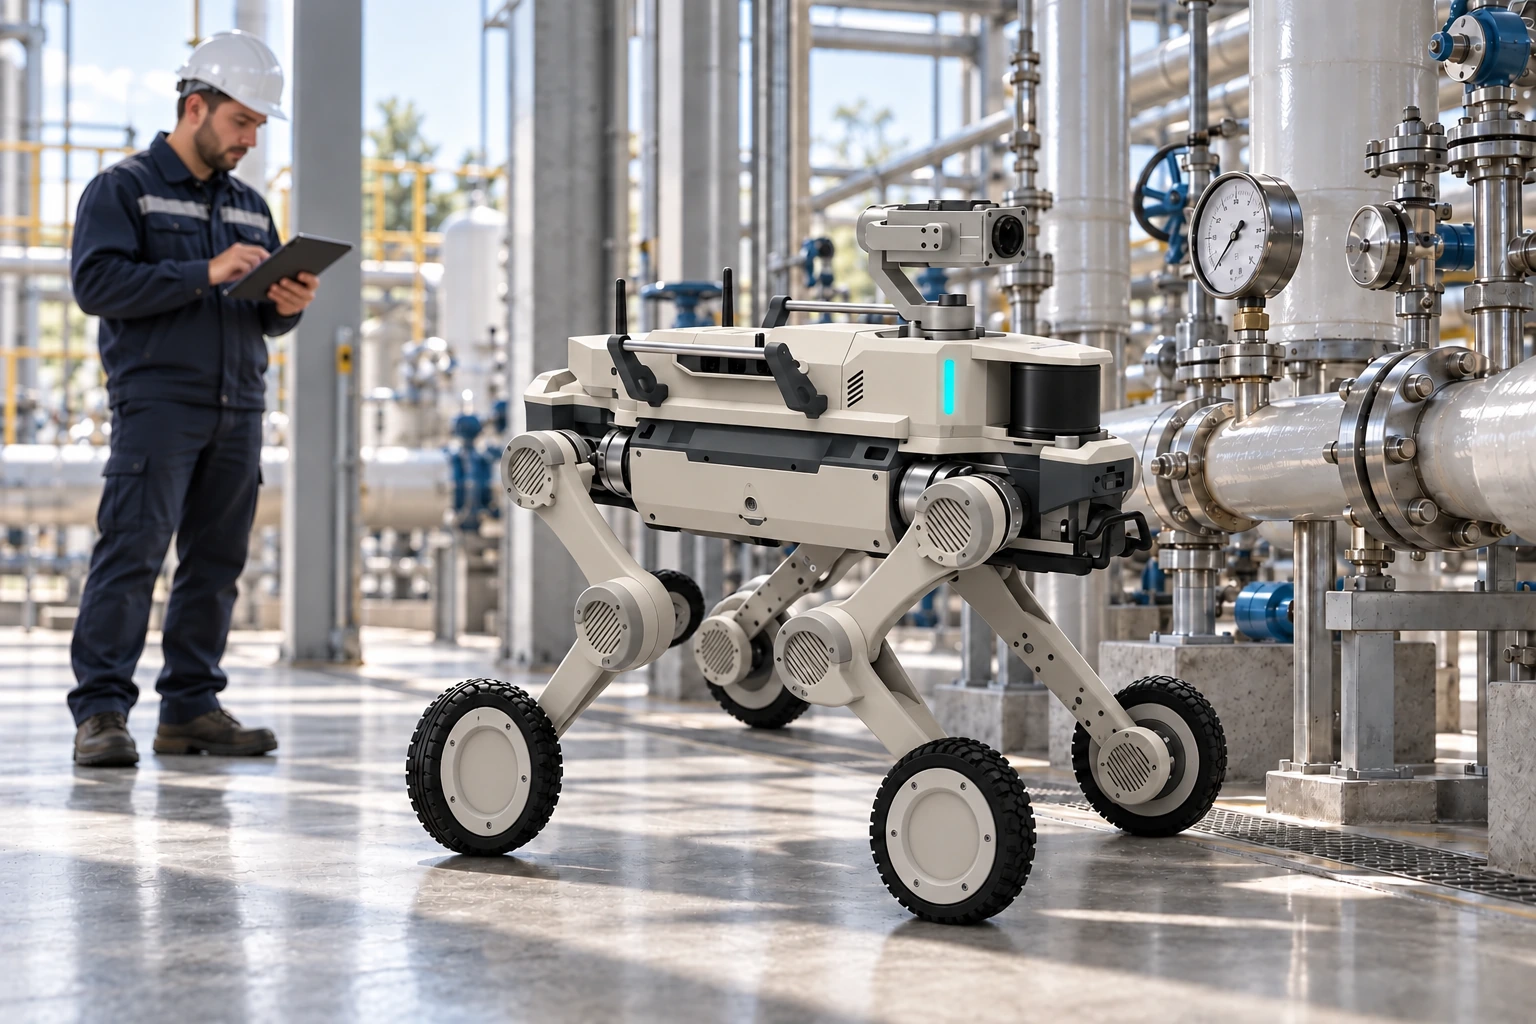
Endüstriyel denetim, seçilen ekipmana ve ölçüm noktasına odaklanır. D1 Max’in yüksek yük kapasitesi daha karmaşık kamera veya ölçüm düzeneklerini destekler; ölçüm kalitesi durma konumuna ve sensör seçimine de bağlıdır.
Göreve göre seçilen ekipman.
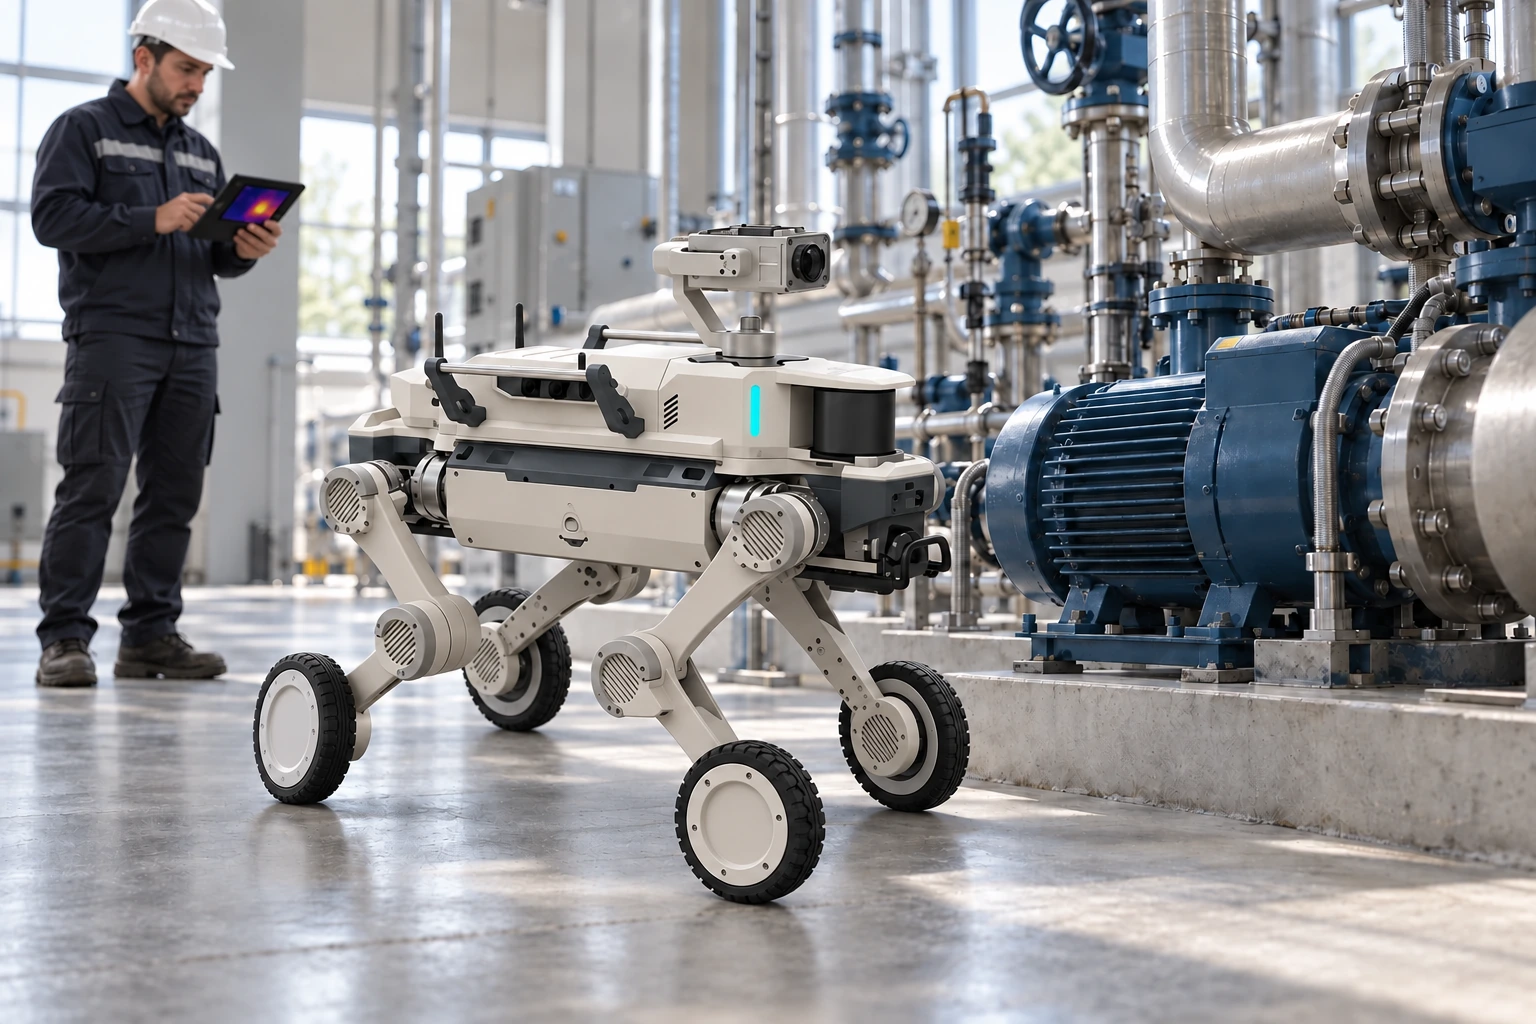
Olası uygulamalar arasında gösterge okuma, arıza belirleme ve olağandışı sıcaklıkları tespit etme bulunur. Kameralar, termal kameralar, aydınlatma ve analiz yazılımı denetlenecek ekipmana göre seçilir. Bunlar ayrı kalemlerdir; temel robotla otomatik olarak gelmez.
Bir güzergâhı denetim görevine dönüştürün.
Sistem tasarımı denetim noktalarını ve beklenen sonuçları tanımlar. Görev ancak robot ulaştığında ve gerekli görüntü veya ölçüm kullanılabilir olduğunda tamamlanır.
Pilot uygulamada tüm sistemi doğrulayın.
Donanımlı robotu gerçek güzergâhta test edin. Böylece batarya süresi, ağ kapsaması ve yükün kararlılığı aynı görevde birlikte kontrol edilebilir.
Çözüm paketi: sensörler, yazılım, lisanslar ve hizmetler robotla birlikte kalem kalem kararlaştırılmalıdır. Aşağıdaki temel platform özellikleri referans değerlerdir; taşınan donanım ve saha koşulları tüm sistemin performansını etkiler.
Algılama ve etkileşim
Sensörler, yazılım ve lisanslar
Kalem kalem belirtilen yapılandırmaya göre
Kamera ve sensör paketi
Proje kapsamına ve kalem kalem teklife bağlıdır
Kontrol, yazılım ve bağlantılar
Ağ kapsaması ve uzaktan izleme
Proje kapsamına ve kalem kalem teklife bağlıdır
Raporlar ve entegrasyon arayüzleri
Proje kapsamına ve kalem kalem teklife bağlıdır
Güç ve çalışma süresi
İstasyona yanaşma ve güç beslemesi
Proje kapsamına ve kalem kalem teklife bağlıdır
Çözüm mimarisi ve entegrasyon
Hareket sistemi
Tekerlekli bacak tasarımı
Uygulamanın amacı
Uygun taşınan donanımla gösterge okuma, görsel kusur tespiti ve sıcaklık anormalliği denetimi
Navigasyon ve haritalama
Sensörler ve uygulama yazılımı gerektirir; paketin adı nedeniyle kendiliğinden dahil sayılmaz
Gözlem kamerası
Model, çözünürlük, görüş açısı, hareket ve gece çalışması teklifte belirtilir
Taşınan denetim donanımı
Termal kamera ve ölçüm doğruluğu göreve göre seçilir; standart donanım olduğu onaylanmamıştır
Komple sistemin faydalı yükü
Sensörler, bağlantı parçaları, hesaplama ve iletişim ekipmanları platformun faydalı yüküne dahildir
Komple sistemin giriş koruması
Taşınan donanım ve bağlantılar için doğrulanmalıdır; platformun IP sınıfı tüm pakete otomatik olarak uygulanmaz
Donanım takılıyken çalışma süresi
Güzergâha, faydalı yüke ve güç tüketimine bağlıdır; platform referansından farklı olabilir
Otomatik şarj
İstasyon, kontrol yazılımı ve saha kurulumu ayrıca kararlaştırılmalıdır; paket içeriği oldukları onaylanmamıştır
Teslim edilecekler
Proje kapsamına göre kalem kalem ekipman listesi, kararlaştırılan işlevler, işletim prosedürü ve pilot uygulama raporu
AGIBOT D1 Max — temel platformun tüm teknik özellikleri
Aşağıdaki tablo ilgili robot platformunu açıklar; D1 Max Denetim Sistemi’nin onaylanmış donanımını değil. Paket içeriği, toplam ağırlık, güç tüketimi ve yetenekler ayrıca kararlaştırılmalıdır.
Alüminyum alaşımı ve yüksek dayanımlı mühendislik plastiği
Ayakta boyutlar (U × G × Y)
930 × 480 × 585 mm
Yatarken boyutlar (U × G × Y)
930 × 630 × 200 mm
Batarya dahil ağırlık
41 kg
Serbestlik derecesi
12 + 4
Çalışma sıcaklığı
−20…55 °C
Giriş koruma sınıfı
IP67
Batarya ve menzil
Batarya
54 V; 2 × 504.9 Wh
Batarya değişimi
Çalışırken değiştirilebilen çift batarya
Şarj süresi
< 1.5 saat
Yüksüz çalışma süresi
Teknik özellikler tablosunda 5 ± 0.5 saat
Tam yükte çalışma süresi
Teknik özellikler tablosunda 3.5 ± 0.5 saat
Yüksüz menzil
29 ± 1 km
Tam yükte menzil
18 ± 1 km
Hareket ve faydalı yük
Azami hız
6 m/s, üreticinin laboratuvar referansı
Nominal faydalı yük
25 kg
Kesintisiz merdiven çıkışında basamak yüksekliği
25 cm
Maksimum eğim
45°
Azami engel aşma yüksekliği
80 cm
Yük altında engel aşma yüksekliği
50 cm
Dönüş kabiliyeti
Yerinde dönüş; ileri ve geri sürünmede ayarlanabilir yükseklik
Sürünme yüksekliği
34 ± 0.5 cm
Temel hareket işlevleri
Adımlama, kayma, sürünme; ileri, geri ve yana hareket, yerinde dönüş ve yönlendirme; ayarlanabilir diz yapılandırması
Tekerlek ve bacak modları
Akıllı mod geçişi
Eklem özellikleri
Maksimum eklem torku
150 Nm
Gövde eklemi hareket aralığı
−30°…40°
Üst bacak eklemi hareket aralığı
−160°…160°
Alt bacak eklemi hareket aralığı
−160°…160°
Sensörler
LiDAR sensörü sayısı
2 adet: ön ve arka
LiDAR kanal sayısı
Sensör başına 96 kanal
LiDAR kapsaması
360° × 90°; üreticinin belirttiği kapsama çapı 120 m
FPV kameralar
2 adet: ön ve arka; endüstriyel sürüm, 8 MP
Kamera görüş açısı
Çapraz 122°, yatay 111°, dikey 70°
Yardımcı aydınlatma
FPV kameraların her iki yanında 4 ışık
IMU
1 adet, üreticinin otomotiv sınıfı sürümü
RTK modülü
1 × GNSS RTK
Ultrasonik sensörler
Her yanda 1 adet; 5 m içinde engel algılama
Hesaplama ve arayüzler
İşlem performansı
100–157 TOPS; NVIDIA Orin NX 16 GB
Gerçek zamanlı video aktarımı
Desteklenir
İkincil geliştirme
SDK; simülasyon için 3D CAD ve URDF robot modelleri
Kablosuz bağlantı
Wi-Fi 5.0, Bluetooth 5.0
Güç çıkışları
5 V, 12 V, 24 V, 48 V; toplam en fazla 480 W
Gigabit Ethernet
2 port
USB
2 × USB 3.0
Seri arayüzler
1 × RS232, 1 × RS485
Ek arayüzler
2 × SBUS, 1 × PPS
Aksesuarlar
Adaptör
Standart donanım
Şarj tabanı
Standart donanım
Uzaktan kumanda
Dahili ekranlı
Otonom şarj istasyonu
İsteğe bağlı
Veriler üreticinin eksiksiz D1 Max teknik özellikler tablosundan alınmıştır. Tanıtım sayfasında ayrıca ≥5 / ≥3.5 saat ve ≥29 / ≥18 km belirtilir; ayrıntılı tabloda toleranslar verildiği için burada o değerler kullanılır. Laboratuvar ölçümleri her sahada aynı performansı garanti etmez.
Gerçek performans; ortama, yüke, yazılıma ve yapılandırmaya bağlıdır. Azami değerler farklı test koşullarını yansıtabilir ve aynı anda elde edilemeyebilir.
TESLİMAT VE EKİPMAN
Paket içeriği ve seçenekler.
Paket içeriği ayrıca kararlaştırılır
Seçilen D1 robot platformu
Kalem kalem teklife göre taşınacak kamera ve sensör donanımı
Sistem için gereken hesaplama ve iletişim ekipmanları ile montaj bileşenleri
Adlarıyla belirtilen yazılım modülleri ve lisanslar
Kararlaştırılan kapsamda şarj ekipmanı, belgeler ve hizmetler
Teklifte kararlaştırılacak
Hangi noktalar, ne sıklıkla ve hangi sonuç için denetlenecek?
Hangi güzergâhlar, merdivenler, eğimler ve hava koşullarıyla karşılaşılacak?
Hangi kamera veya ölçüm çözünürlüğü gerekiyor?
Veriler hangi ağa ve gözetim sistemine iletilecek?
Ne kadar operatör katılımı, yerinde eğitim ve destek gerekiyor?
Onaylanan teklifte gerçek teslimat içeriği ve lisanslar kalem kalem belirtilir. Görseller isteğe bağlı aksesuarlar içerebilir.
Uygulamalar.
Olası kullanım örnekleri. Gerekli geliştirme ve hizmetler her proje için kararlaştırılır.
Gösterge okuma
Ekranları ve göstergeleri uygun kameralar, görüş açıları ve değerlendirmeyle denetleyin.
Özel entegrasyonla tekrarlanabilir denetim noktalarını kaydedin, görüntüleri karşılaştırın ve rapor oluşturun.
YAPILANDIRMANIZI SEÇMEDEN ÖNCE
Sık sorulan sorular.
Devriye ve Denetim paketleri nasıl farklılaşır?
Devriye, bir alanı kapsayıp koşulları gözlemlemeye; Denetim ise belirli ekipmanları veya ölçümleri kontrol etmeye odaklanır. Donanım ve yazılım buna göre seçilir.
Görsellerdeki her cihaz dahil mi?
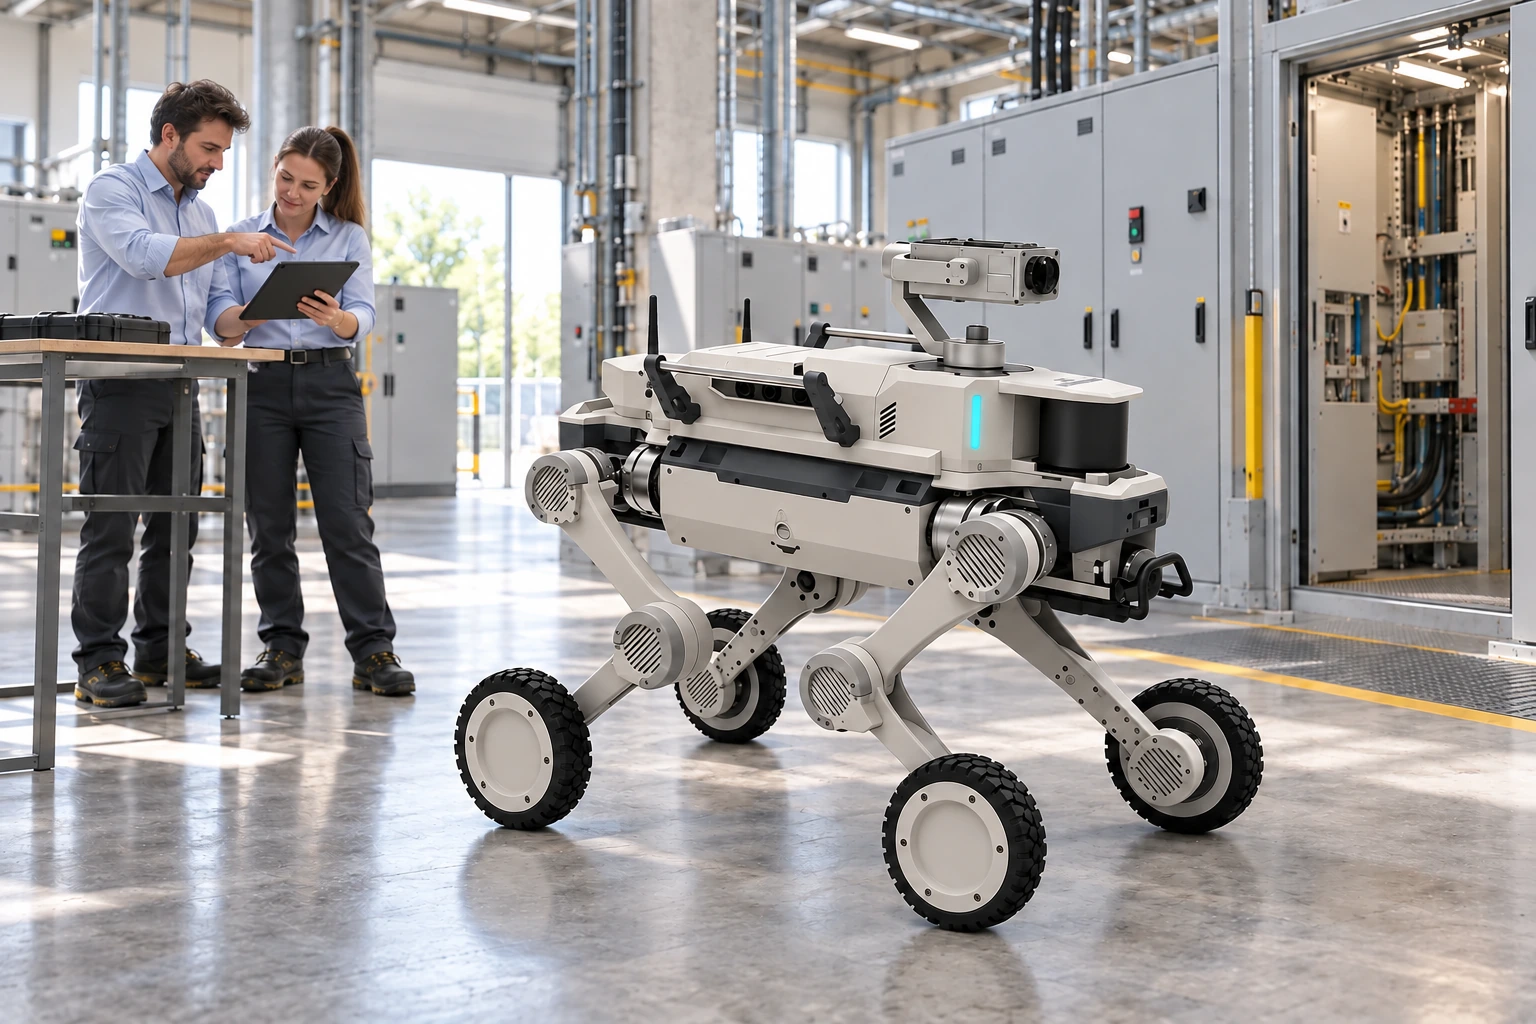
Görseller olası yapılandırmaları gösterir. Kameraları, sensörleri, bilgisayarları, iletişim donanımını ve lisansları onaylanan kalem listesi belirler.
Bilmediği bir sahada bağımsız gezinebilir mi?
Bu varsayılan bir yetenek değildir. Otonom çalışma, projeye özel çalışma sınırları ve gözetim tanımıyla birlikte uygun algılama, haritalama, yazılım ve sahada doğrulama gerektirir.
Entegrasyondan sonra temel platform değerleri değişmeden kalır mı?
Mutlaka değil. Yük ağırlığı, ağırlık merkezi ve güç tüketimi hareket kabiliyetini ve çalışma süresini etkiler. Temel platform özellikleri ayrı bir referans olarak kalır.