La disponibilité et la configuration sont convenues au cas par cas.
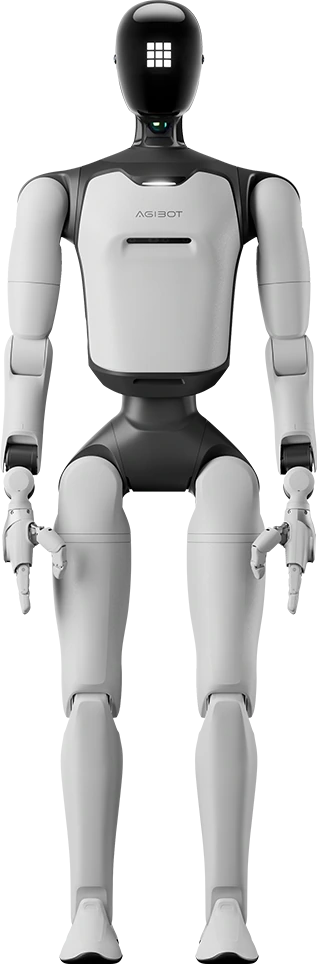
174 cmhauteur
60 kgpoids
700 TOPSpuissance de calcul
≤ 8 heuresusage mixte
DÉCOUVREZ LA PLATEFORME
AGIBOT A3 Ultra Developer de plus près.
Des mouvements dynamiques. Une présence marquante.
La série A3 associe structure légère et mouvements dynamiques dans un humanoïde grandeur nature. La version Developer constitue une base pour créer des contenus personnalisés et développer des applications robotiques.
Du matériel pour des tâches plus complexes.
Ultra permet d’aborder des tâches robotiques complexes grâce à 700 TOPS de calcul, au LiDAR et à plusieurs caméras. Les versions Developer incluent l’accès au SDK et à ROS 2 ; le développement applicatif et les essais doivent être planifiés séparément.
Deux batteries pour un planning plus souple.
L’utilisation de deux batteries peut réduire les interruptions de charge. L’autonomie réelle dépend de la tâche : mouvements intensifs, manipulation et applications exigeantes en calcul consomment davantage d’énergie.
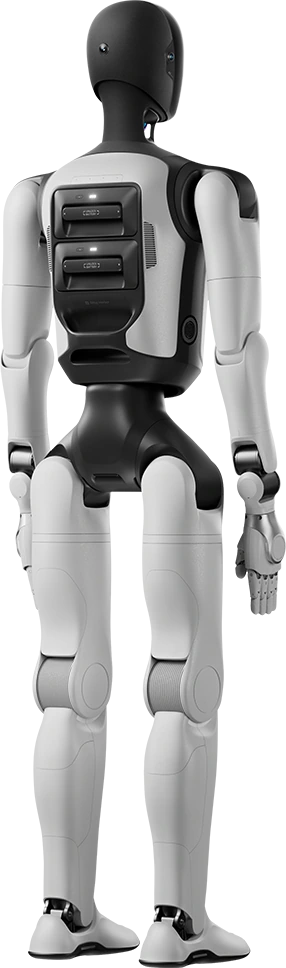
Une caméra fisheye et un microphone arrière captent l’environnement derrière le robot.
02
Capteurs tactiles des épaules
Des capteurs sur les deux épaules détectent le toucher.
03
Deux logements de batterie
Deux logements arrière permettent un remplacement rapide des batteries.
04
Châssis hybride léger
Alliage de magnésium associé à du nylon renforcé de fibres de carbone.
05
Taille à 3 DoF
Mouvements de taille à trois axes pour coordonner l’ensemble du corps.
06
Pieds biomimétiques
Géométrie des pieds inspirée de l’anatomie humaine.
Les schémas présentent le matériel de l’A3 Ultra. La configuration des mains et l’emplacement final des capteurs sont confirmés pour la version Developer UE.
Aperçu des équipements
Mouvement et mécanique
Degrés de liberté actifs
51, avec la configuration de mains indiquée
Degrés de liberté de la taille
3
Degrés de liberté de la main
Configuration OmniHand jusqu’à 20 DoF dans la présentation ; non standard dans tous les ensembles UE
Perception et commande
Mesure de distance
LiDAR
Perception de profondeur
Caméras RGB-D du torse et orientées vers le sol ; position de montage selon la configuration
Détection tactile
Deux capteurs tactiles aux épaules
Alimentation et exploitation
Batterie
1152 Wh selon la page produit actuelle du fabricant
Temps de charge
≤ 2 heures
Remplacement de la batterie
Référence du fabricant : remplacement rapide en environ 10 secondes
AGIBOT
Découvrez-le en action.
AGIBOT A3 Ultra – vidéo produit · YouTube ↗AGIBOT A3 Ultra Developer – démonstration du fabricant · YouTube ↗AGIBOT A3 Ultra Developer – démonstration du fabricant · YouTube ↗AGIBOT A3 Ultra Developer – démonstration du fabricant · YouTube ↗
FICHE TECHNIQUE COMPLÈTE
Caractéristiques techniques.
Paramètres du fabricant et conditions de mesure, classés par thème.
Effecteurs terminaux, capteurs et modules de calcul
Degrés de liberté par bras
7
Degrés de liberté par jambe
6
Afficher toutes les caractéristiques techniquesAfficher moins+
Degrés de liberté de la taille
3
Caméras d’interaction
RGB stéréo grand-angle
Main robotique
OmniHand tactile optionnelle ; configuration des mains à confirmer
Matériau du châssis
Alliage de magnésium et nylon renforcé de fibres de carbone
Degrés de liberté de la main
Configuration OmniHand jusqu’à 20 DoF dans la présentation ; non standard dans tous les ensembles UE
Système de sécurité
Système de sécurité active à quatre niveaux du fabricant ; ne remplace pas l’évaluation des risques sur site
Arrêt d’urgence
Double dispositif d’arrêt d’urgence
Autodiagnostic
Diagnostic automatique des défauts, construction modulaire
Livraison et installation
Entrée et sortie autonomes de la caisse ; rangement replié selon la présentation du fabricant
Contrôle qualité
Contrôle en 92 étapes du fabricant ; les documents de conformité UE doivent être vérifiés pour l’unité choisie
Données de la plateforme A3 Ultra fondées sur la présentation actuelle du fabricant. Le nombre de degrés de liberté dépend de la configuration des mains choisie. Les démonstrations d’applications du fabricant peuvent aussi nécessiter du développement, l’intégration de modèles et une validation sur site.
Mouvement et performances
Charge utile des bras
5 kg par bras
Alimentation et autonomie
Autonomie en usage mixte
jusqu’à 8 heures ; avec autant de temps en marche que debout, selon un ratio 1:1
Batterie
1152 Wh selon la page produit actuelle du fabricant
Remplacement de la batterie
Référence du fabricant : remplacement rapide en environ 10 secondes
Charge automatique
Prise en charge par la plateforme ; équipement UE et installation à confirmer
Documentation développeur — performances et alimentation
Temps de charge
≤ 2 heures
Couple maximal de l’articulation du genou
320 Nm
Vitesse maximale de marche en usage courant
1.8 m/s
Vitesse habituelle de marche en usage courant
< 1.2 m/s
Vitesse maximale en laboratoire
2.5 m/s
Vitesse de pointe en course
5 m/s, données d’essai du fabricant ; ce n’est pas une vitesse générale d’exploitation
Charge utile nominale du bras
5 kg/bras
Méthodes de charge
Charge directe, remplacement de la batterie et charge autonome avec une configuration adaptée
Tension d’entrée du chargeur
110–220 V ; version secteur UE à confirmer
Modules de calcul principaux
2 × RK3588
Module de calcul haute performance
NVIDIA Thor
Refroidissement ADU
Refroidissement à air spécifique selon la présentation du fabricant
Terminal portatif sans fil
Disponible
Mises à jour OTA
Disponible
Commande, logiciels et connecteurs
Puissance de calcul
700 TOPS
Réseau mobile
5G ; prise en charge de l’eSIM et des cartes SIM physiques
Interface de développement
SDK et ROS 2 pour la version Developer / EDU
Commande de groupe
Compatibilité AGIBOT LinkBots
Perception et interaction
Mesure de distance
LiDAR
Perception de profondeur
Caméras RGB-D du torse et orientées vers le sol ; position de montage selon la configuration
Détection tactile
Deux capteurs tactiles aux épaules
Positionnement
UWB en intérieur ; RTK pour une configuration extérieure
Perception audio
Microphones avant et arrière
Retour sonore et visuel
Haut-parleurs et écran facial
Détection anticipée d’obstacles
Portée de surveillance de 3 m dans la présentation
Environnement d’utilisation
Surveillance de l’environnement
3 caméras fisheye grand-angle
Protection au contact
Détection du contact et arrêt du mouvement
Protection contre les chutes
Fonction prise en charge par le fabricant
Documentation développeur — corps et perception
Dimensions hors tout (H × l × P)
174 × 52 × 30 cm
Degrés de liberté du cou
2
Degrés de liberté actifs dans la documentation
51, avec la configuration de mains indiquée
Degrés de liberté de la main robotique
Option 10 DoF ; jusqu’à 20 DoF pris en charge selon la documentation du fabricant
GPS
Disponible
GPS RTK
Disponible
Localisation UWB
Disponible
Référence de positionnement
La page produit indique < ±1 cm avec UWB + RTK ; dépend de l’environnement et de l’installation, sans garantie générale en intérieur
Connectivité mobile et locale
Wi-Fi, 4G/5G, Bluetooth
Détails du réseau de microphones
Avant et arrière, enregistrement omnidirectionnel à 8 microphones selon le fabricant
Écran interactif
Écran incurvé
Voyant lumineux
Indicateurs lumineux omnidirectionnels
Plages articulaires des bras — documentation développeur
Tangage de l’épaule
−170°…170°
Roulis de l’épaule
−91°…91°
Lacet de l’épaule
±160°
Flexion du coude
−60°…140°
Lacet du poignet
±160°
Tangage du poignet
±93°
Roulis du poignet
±33°
Plages articulaires des jambes, de la tête et de la taille
ARM 12 cœurs, jusqu’à 2.6 GHz ; 12 MB L2, prise en charge SVE2
Mémoire ADU
64 GB
Stockage ADU
358 GB dans la documentation du fabricant
Architecture réseau
Réseau interne HDU, MDU et ADU ; accès Wi-Fi externe et secours 5G
Les performances réelles dépendent de l’environnement, de la charge, des logiciels et de la configuration. Les valeurs maximales peuvent correspondre à des conditions d’essai différentes et ne pas être atteignables simultanément.
LIVRAISON ET ÉQUIPEMENTS
Contenu de la livraison et options.
Contenu de la livraison
Configuration du robot Developer UE
Configuration de la batterie et du chargeur dans la liste détaillée
Accès développeur et documentation dans le périmètre convenu
À convenir dans le devis
SDK, ROS 2 et interfaces de l’application cible.
Mains robotiques, capteurs et extensions de calcul.
Navigation, charge autonome et licences applicatives.
Livraison, mise en service, formation et projet pilote.
Le devis confirmé détaille le contenu effectif de la livraison et les licences. Les illustrations peuvent présenter des accessoires optionnels.
EN PRATIQUE
Applications.
A3 Ultra permet des projets de services aux visiteurs, de commerce, d’inspection, de recherche, de collecte de données et de spectacle. Les logiciels applicatifs, le développement et le déploiement sont définis selon la tâche.
Accueil et visites guidées
Accueillez les clients d’un hôtel, présentez un showroom d’entreprise et guidez les visiteurs sur un parcours configuré.
Assistance en magasin
Facilitez l’orientation en magasin, les présentations de produits et les échanges avec les clients lors d’événements de marque.
Patrouille et inspection
Développez des patrouilles de campus, des contrôles d’installations et de la surveillance environnementale avec des capteurs et des logiciels adaptés.
Recherche et enseignement
Étudiez la commande du mouvement, la perception et l’IA incarnée dans les universités et laboratoires grâce à l’accès développeur.
Collecte de données d’entraînement
Enregistrez des démonstrations et des séquences de tâches pour entraîner et évaluer les modèles et développer des applications.
Spectacles scéniques
Composez des programmes événementiels autour de danses, de formations coordonnées et de chorégraphies personnalisées.
AVANT DE CHOISIR VOTRE CONFIGURATION
Questions fréquentes.
Quelles interfaces de développement sont proposées ?
Les éditions Developer et EDU fournissent un SDK, des interfaces ROS 2 et de la documentation pour créer des actions et personnages personnalisés et intégrer des systèmes tiers.
À quoi correspondent les huit heures d’autonomie ?
Elles correspondent à la batterie de 1152 Wh avec un temps égal en marche et debout ; l’autonomie réelle dépend de la tâche.
Comment le robot se recharge-t-il ?
Avec la configuration appropriée, le robot permet une connexion autonome pour la charge et un remplacement de batterie en une dizaine de secondes. Une charge complète prend environ deux heures. Confirmez séparément les équipements de charge UE et les exigences d’installation.
Quelles applications le fabricant décrit-il ?
Les applications comprennent l’accueil, les explications guidées, l’interaction commerciale, la recherche, la collecte de données, les projets de patrouille et les spectacles scéniques.
Qu’est-ce qui facilite le déploiement ?
La plateforme peut entrer et sortir seule de sa caisse de transport. Le fonctionnement et la charge autonomes nécessitent toutefois une configuration adaptée et des conditions de site validées.