Cijenu, dostupnost, konfiguraciju i uvjete isporuke u Hrvatsku potvrđujemo u individualnoj ponudi.
Kotači + nogekompaktna mobilnost
22 kgmasa osnovne platforme
5 kgnosivost osnovne platforme
UPOZNAJTE PLATFORMU
Pobliže upoznajte D1 Ultra-W – sustav za ophodnju.
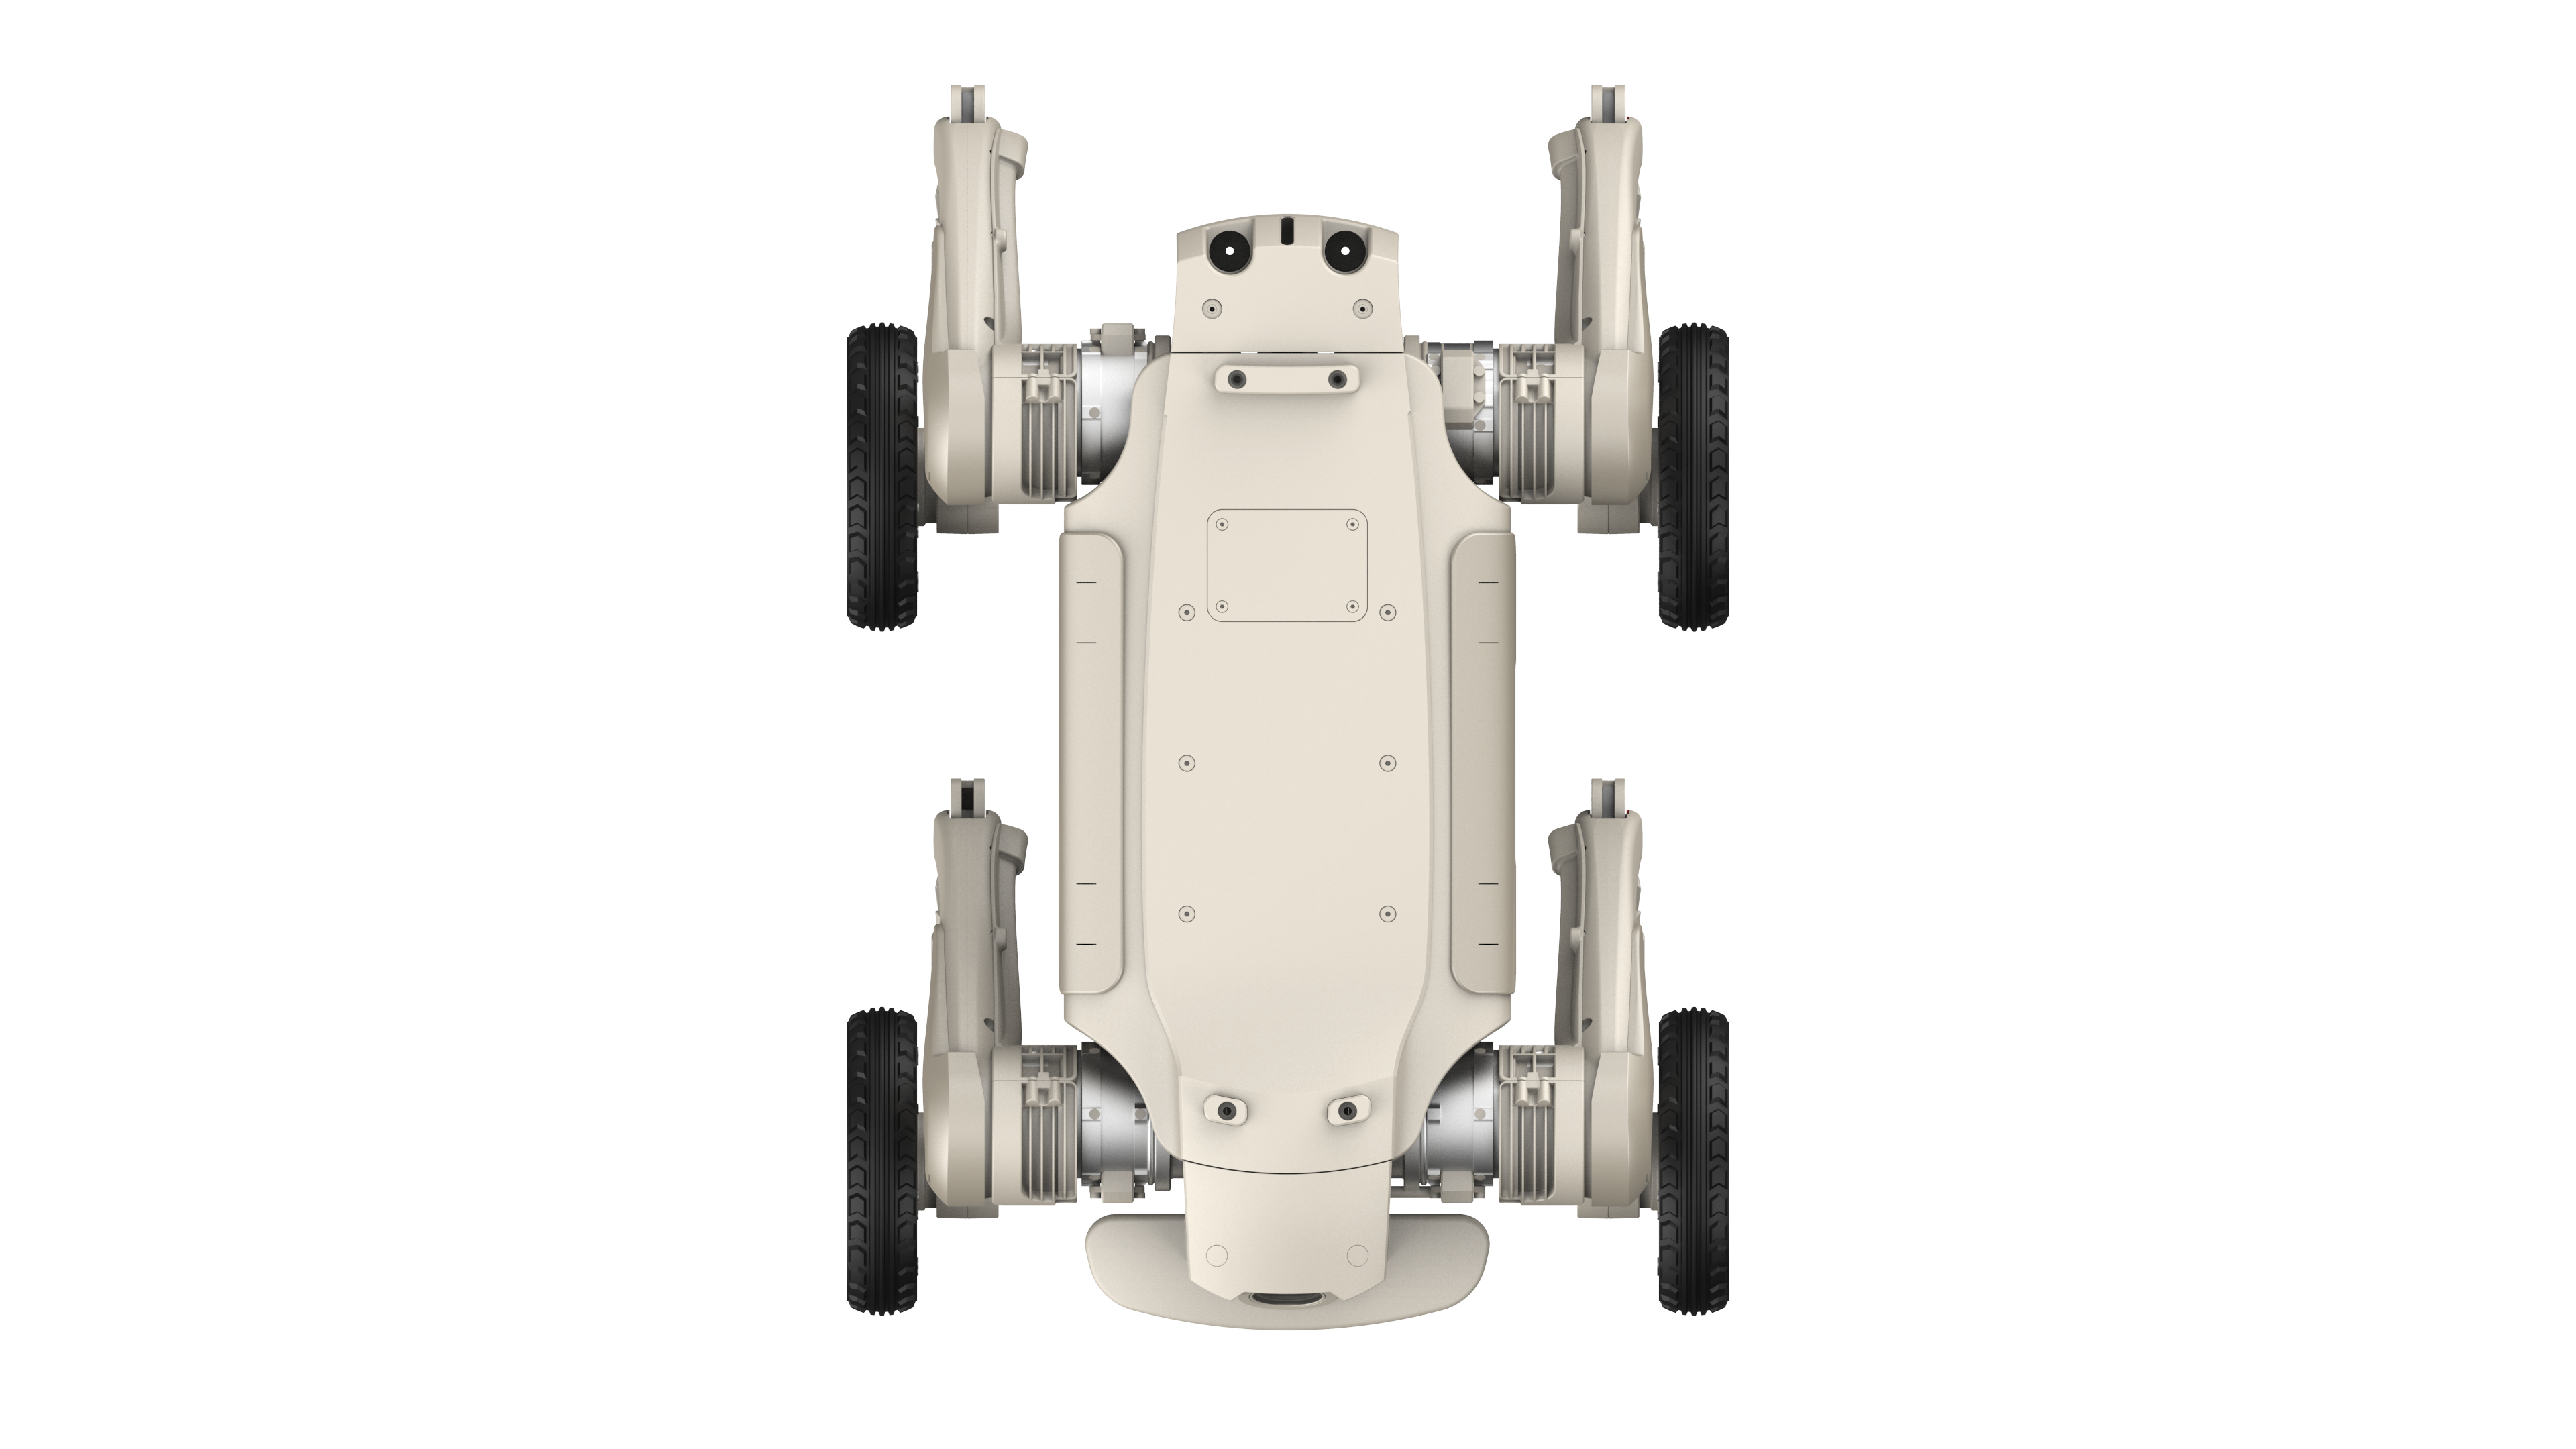
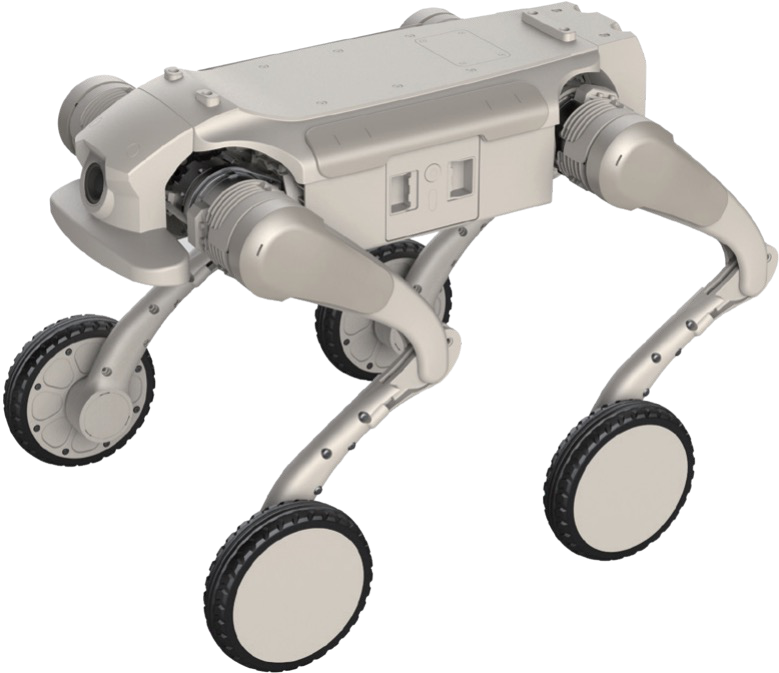
Osnovna platforma AGIBOT D1 Ultra-W — slika proizvoda distributera bez opreme za ophodnju.
Vozite hodnicima. Prilagodite se terenu.
Ultra-W je izvedba kompaktne platforme D1 s nogama i kotačima. Proizvođač navodi uske hodnike, putove između opreme, šljunak i vegetaciju kao moguća radna okruženja. Ispitivanje na lokaciji utvrđuje dostupnost stvarne rute ophodnje.
Oprema odabrana prema zadatku.
Standardna sučelja za proširenje podržavaju prilagođeni razvoj i dodatne module. Autonomna navigacija zahtijeva zajednički odabir senzora, računalnih kapaciteta i softvera.
Pretvorite rutu u inspekcijski zadatak.
Projekt sustava definira kontrolne točke i očekivane rezultate. Zadatak je dovršen tek kada robot stigne i potrebna slika ili mjerenje budu upotrebljivi.
Potvrdite cijeli sustav tijekom pilot-projekta.
Testirajte opremljenog robota na stvarnoj ruti. Time se izdržljivost baterije, mrežna pokrivenost i stabilnost tereta provjeravaju zajedno u istom zadatku.
Paket rješenja: senzore, softver, licence i usluge treba dogovoriti pojedinačno uz robot. Specifikacije osnovne platforme u nastavku referentne su vrijednosti; dodatna oprema i uvjeti lokacije utječu na performanse cijelog sustava.
Senzori i interakcija
Senzori, softver i licence
Prema detaljno navedenoj konfiguraciji
Paket kamera i senzora
Ovisno o opsegu projekta i detaljnoj ponudi
Upravljanje, softver i priključci
Mrežna pokrivenost i daljinski nadzor
Ovisno o opsegu projekta i detaljnoj ponudi
Izvješća i integracijska sučelja
Ovisno o opsegu projekta i detaljnoj ponudi
Napajanje i vrijeme rada
Priključivanje na stanicu i napajanje
Ovisno o opsegu projekta i detaljnoj ponudi
Arhitektura rješenja i integracija
Sustav kretanja
Konstrukcija s nogama i kotačima
Cilj primjene
Ophodnja lokacije i daljinske vizualne provjere na kontrolnim točkama; funkcionalnost se implementira u sklopu projekta
Navigacija i kartiranje
Zahtijeva senzore i aplikacijski softver; sam naziv paketa ne znači da su uključeni
Kamera za promatranje
Model, razlučivost, vidno polje, pomicanje i noćni rad navode se u ponudi
Prijenos slike
Kameru, komunikacijski modul, mrežnu vezu i latenciju treba dogovoriti
Teret cjelovitog sustava
Senzori, nosači, računalna i komunikacijska oprema ulaze u opterećenje platforme
Zaštita cjelovitog sustava od prodora
Mora se provjeriti za dodatnu opremu i priključke; IP stupanj platforme ne vrijedi automatski za cijeli paket
Vrijeme rada s ugrađenom dodatnom opremom
Ovisi o ruti, teretu i potrošnji energije; može se razlikovati od referentne vrijednosti platforme
Automatsko punjenje
Priključnu stanicu, upravljački softver i pripremu lokacije treba zasebno dogovoriti; nisu potvrđeni kao sadržaj paketa
Isporučene stavke
Detaljan popis opreme, dogovorene funkcije, radni postupak i izvješće pilot-projekta prema opsegu projekta
AGIBOT D1 Ultra-W — cjelovite specifikacije osnovne platforme
Tablica u nastavku opisuje povezanu robotsku platformu, a ne potvrđenu opremu paketa D1 Ultra-W – sustav za ophodnju. Sadržaj paketa, ukupna masa, potrošnja energije i mogućnosti zahtijevaju zaseban dogovor.
Upravljanje proizvođača temeljeno na učenju potkrepljivanjem (RL)
Dodatni razvoj
Podržano putem standardnih sučelja za proširenje
Autonomna navigacija
Može se implementirati razvojem i odabranim senzorima/softverom; nije automatski uključena kao standard
Prema cjelovitoj tablici specifikacija iz zasebne publikacije AGIBOT-a za D1 Ultra-W iz 2026. Ovo je izvedba s nogama i kotačima mase 22 kg, a ne D1 Ultra mase 16 kg. Objavljene vrijednosti laboratorijski su podaci; ponuda određuje isporučenu opremu za EU.
Stvarne performanse ovise o okruženju, opterećenju, softveru i konfiguraciji. Najveće vrijednosti mogu se odnositi na različite uvjete ispitivanja i možda se ne mogu postići istodobno.
ISPORUKA I OPREMA
Sadržaj paketa i opcije.
Sadržaj paketa prema dogovoru
Odabrana robotska platforma D1
Kamere i senzorska oprema prema detaljnoj ponudi
Računalna i komunikacijska oprema te montažni dijelovi potrebni za sustav
Softverski moduli i licence navedeni po nazivu
Oprema za punjenje, dokumentacija i usluge u dogovorenom opsegu
Dogovara se u ponudi
Koje točke treba pregledavati, koliko često i s kakvim rezultatom?
Kakve se rute, stepenice, nagibi i vremenski uvjeti očekuju?
Koja je razlučivost kamere ili mjerenja potrebna?
Koja će mreža i nadzorni sustav primati podatke?
Koliki su opseg sudjelovanja operatera, obuke na lokaciji i podrške potrebni?
Potvrđena ponuda pojedinačno navodi opremu i licence uključene u isporuku. Ilustracije mogu prikazivati dodatnu opremu.
Primjene.
Primjeri mogućih primjena. Potreban razvoj i usluge dogovaraju se za svaki projekt.
Duge unutarnje rute
Kretanje nogama i kotačima za ponavljane preglede hodnika.
Lokacije s različitim podlogama
Ruta koja kombinira popločene površine i neravno tlo, potvrđena pilot-projektom.
Razvojni projekti
Kompaktna platforma s nogama i kotačima za integraciju senzora i istraživanje navigacije.
PRIJE ODABIRA KONFIGURACIJE
Česta pitanja.
Po čemu se razlikuju paketi Patrol i Inspection?
Patrol je usmjeren na pokrivanje područja i promatranje stanja, a Inspection na provjeru određene opreme ili mjerenja. Hardver i softver odabiru se u skladu s time.
Je li svaki prikazani uređaj uključen?
Slike prikazuju moguće konfiguracije. Potvrđeni popis stavki određuje kamere, senzore, računala, komunikacijski hardver i licence.
Može li se samostalno kretati nepoznatom lokacijom?
To nije zadana mogućnost. Autonoman rad zahtijeva odgovarajuće senzore, kartiranje, softver i validaciju na lokaciji, uz radne granice i nadzor definirane za projekt.
Ostaju li podaci osnovne platforme nepromijenjeni nakon integracije?
Ne nužno. Masa tereta, težište i potrošnja energije utječu na mobilnost i vrijeme rada. Specifikacije osnovne platforme ostaju zasebna referenca.
Proizvođač: AGIBOT. Podaci platforme potječu iz navedene dokumentacije proizvođača; slike distributera ilustriraju konfiguracije. Za prilagođene pakete rješenja referenca opisuje osnovnu platformu.
NT SYS · ROBOTIKA AGIBOT
Razgovarajmo o vašoj primjeni.
Pomažemo pri odabiru odgovarajućeg modela, opreme i usluga.