Fiyat, stok durumu, yapılandırma ve Türkiye’ye teslimat koşulları projeye özel teklifte teyit edilir.
Tekerlekler + bacaklarkompakt hareket kabiliyeti
22 kgtemel platform ağırlığı
5 kgtemel platformun yük kapasitesi
PLATFORMU TANIYIN
D1 Ultra-W Devriye Sistemi’ne yakından bakın.
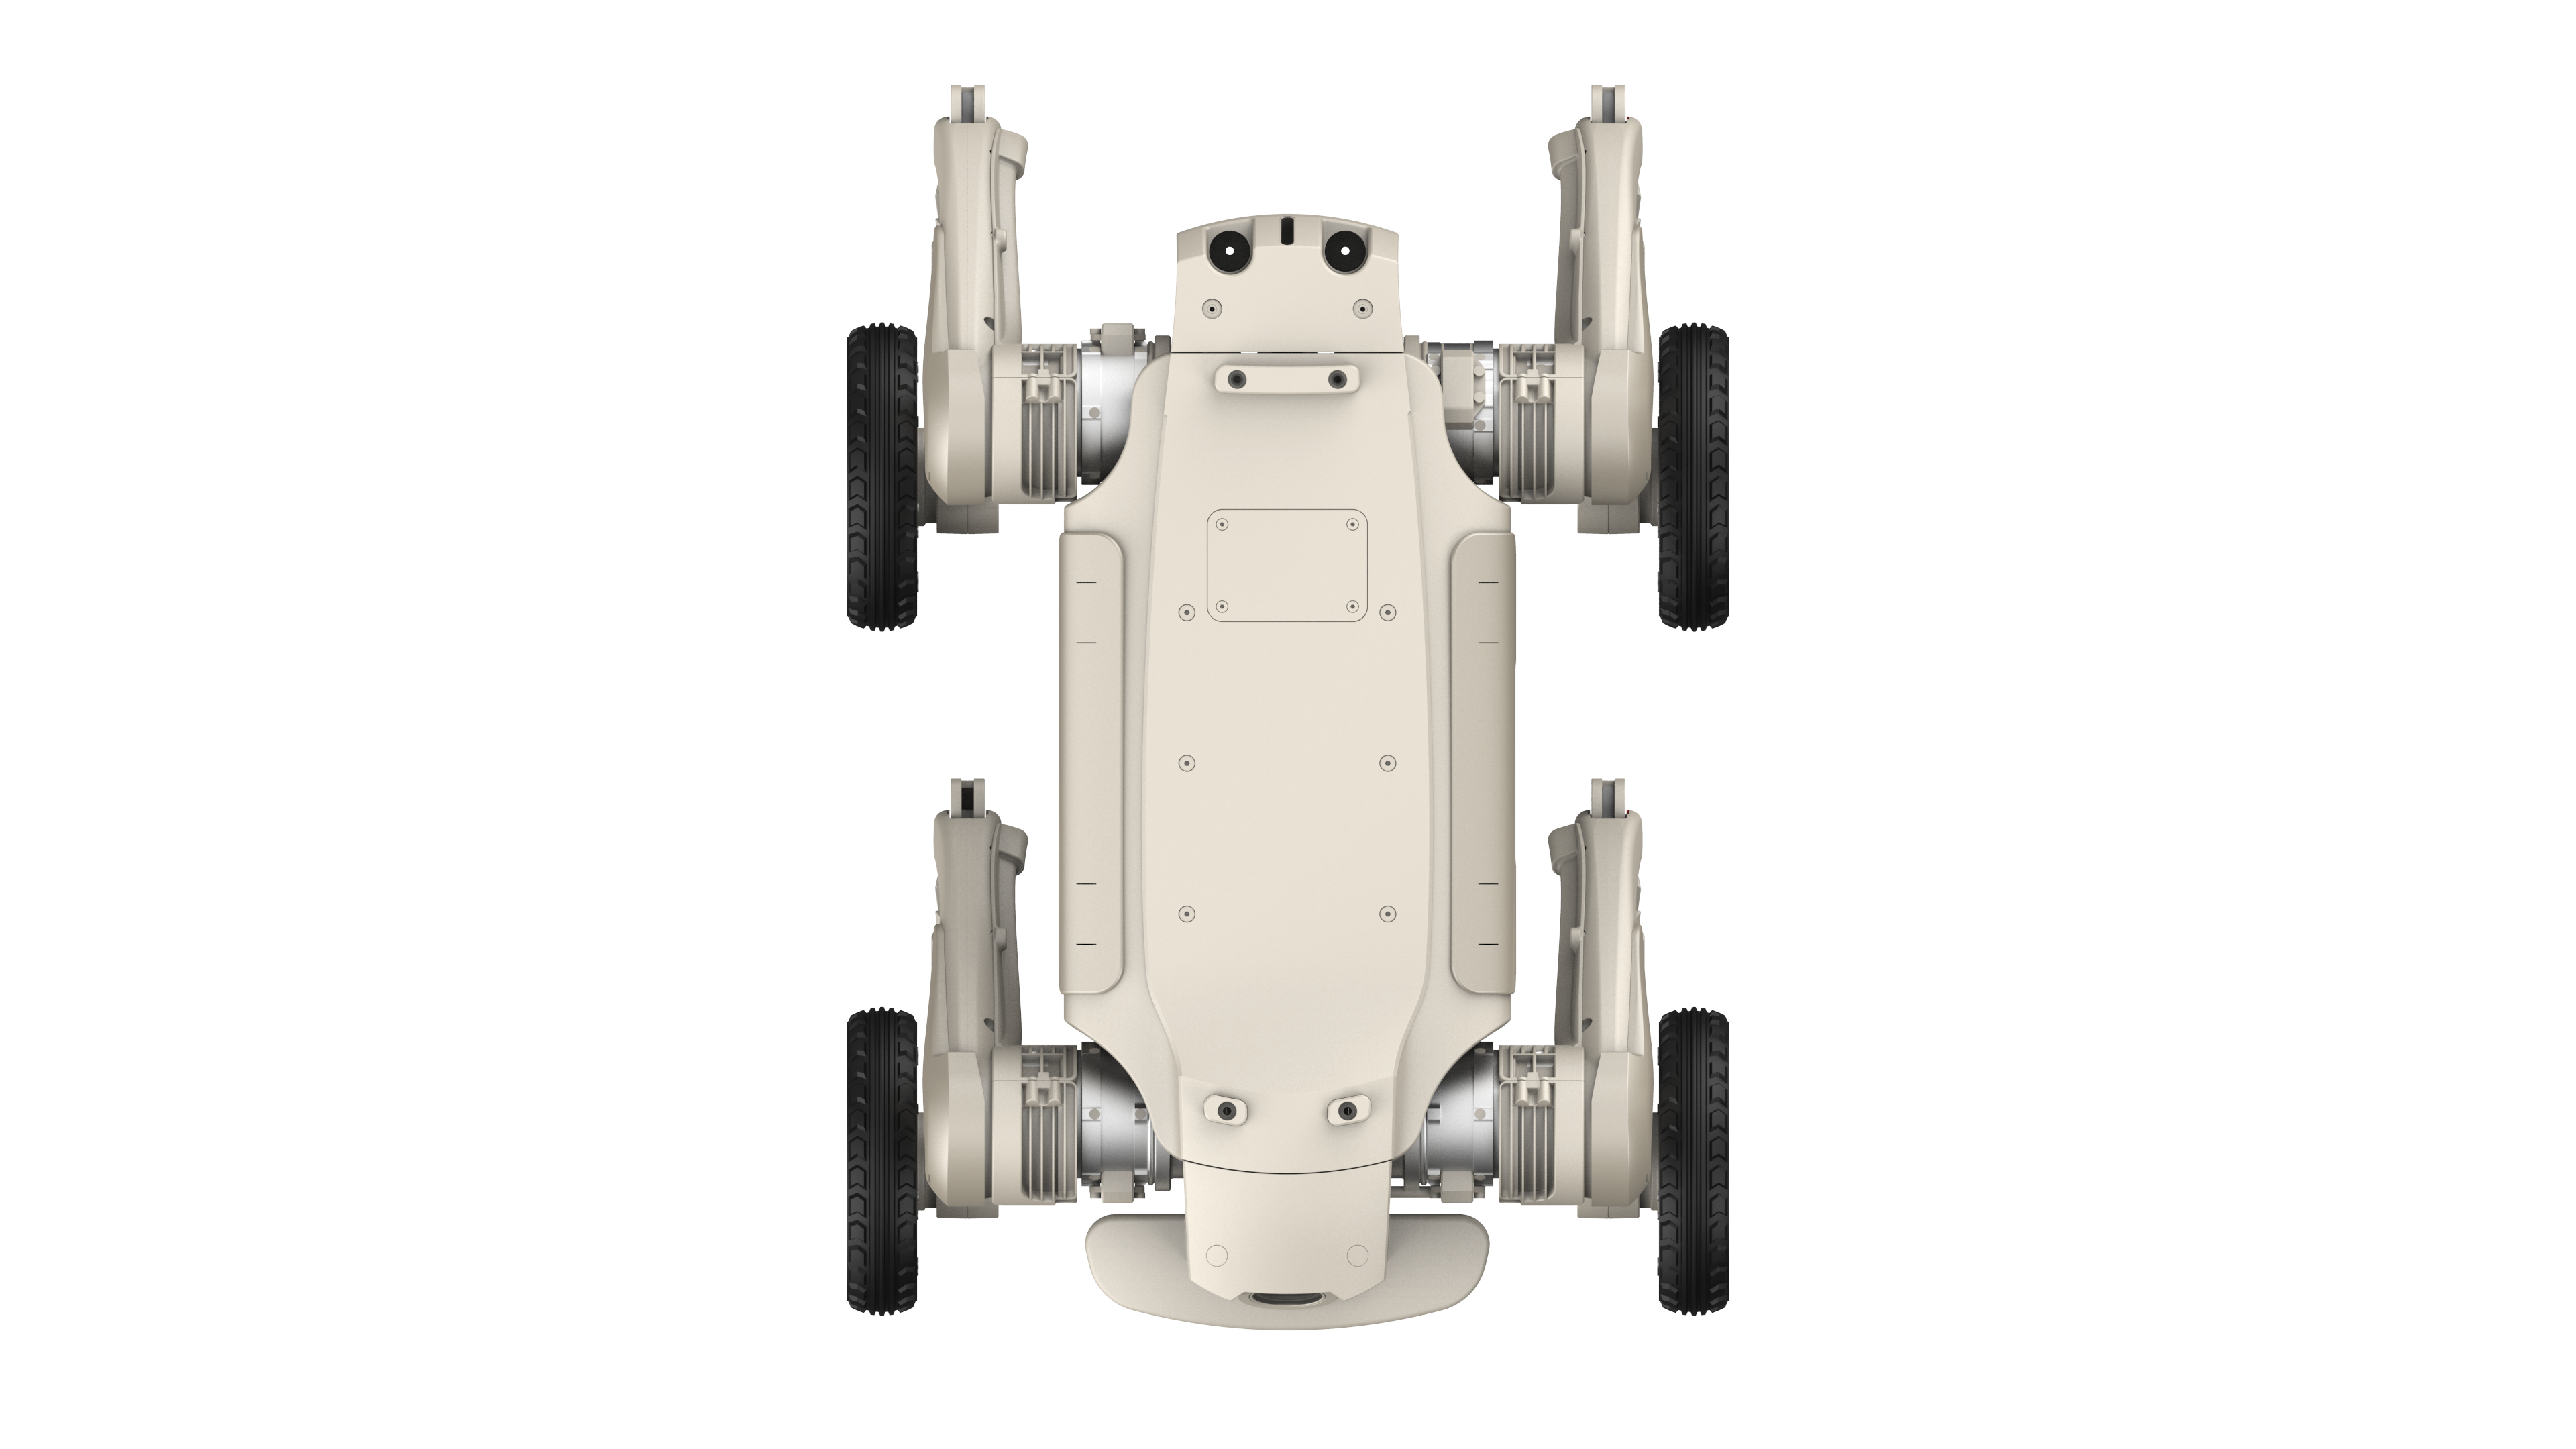
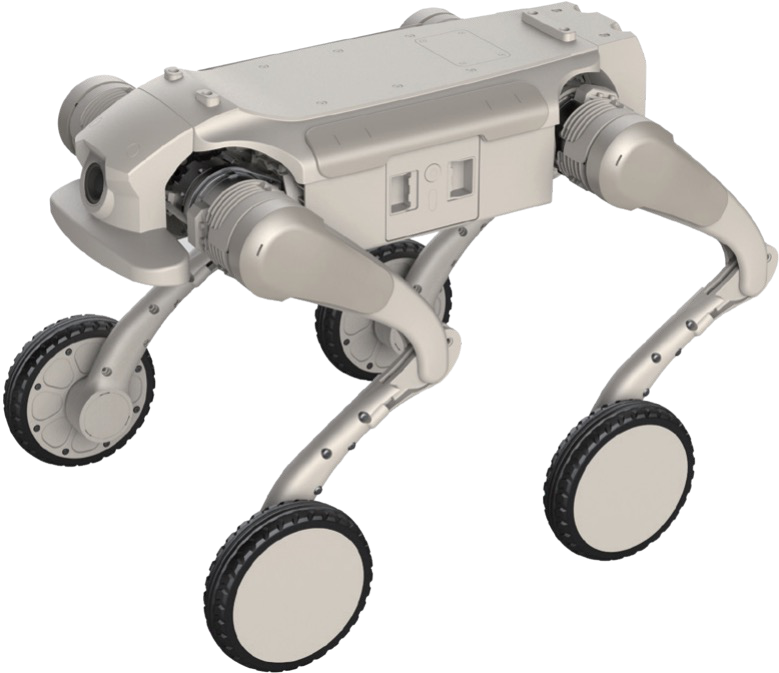
AGIBOT D1 Ultra-W temel platformu — devriye donanımı olmadan distribütör ürün görseli.
Koridorlarda tekerlekle ilerleyin. Araziye uyum sağlayın.
Ultra-W, kompakt D1 platformunun tekerlekli bacaklı sürümüdür. Üretici; dar koridorları, ekipmanlar arasındaki geçişleri, çakıllı ve bitki örtülü alanları olası çalışma ortamları arasında sayar. Sahada yapılan bir deneme, planlanan devriye güzergâhının robot için uygun olup olmadığını ortaya koyar.
Göreve göre seçilen ekipman.
Standart genişletme arayüzleri özel geliştirmeyi ve ek modülleri destekler. Otonom navigasyon için algılama, hesaplama kapasitesi ve yazılım birlikte seçilmelidir.
Bir güzergâhı denetim görevine dönüştürün.
Sistem tasarımı denetim noktalarını ve beklenen sonuçları tanımlar. Görev ancak robot ulaştığında ve gerekli görüntü veya ölçüm kullanılabilir olduğunda tamamlanır.
Pilot uygulamada tüm sistemi doğrulayın.
Donanımlı robotu gerçek güzergâhta test edin. Böylece batarya süresi, ağ kapsaması ve yükün kararlılığı aynı görevde birlikte kontrol edilebilir.
Çözüm paketi: sensörler, yazılım, lisanslar ve hizmetler robotla birlikte kalem kalem kararlaştırılmalıdır. Aşağıdaki temel platform özellikleri referans değerlerdir; taşınan donanım ve saha koşulları tüm sistemin performansını etkiler.
Algılama ve etkileşim
Sensörler, yazılım ve lisanslar
Kalem kalem belirtilen yapılandırmaya göre
Kamera ve sensör paketi
Proje kapsamına ve kalem kalem teklife bağlıdır
Kontrol, yazılım ve bağlantılar
Ağ kapsaması ve uzaktan izleme
Proje kapsamına ve kalem kalem teklife bağlıdır
Raporlar ve entegrasyon arayüzleri
Proje kapsamına ve kalem kalem teklife bağlıdır
Güç ve çalışma süresi
İstasyona yanaşma ve güç beslemesi
Proje kapsamına ve kalem kalem teklife bağlıdır
Çözüm mimarisi ve entegrasyon
Hareket sistemi
Tekerlekli bacak tasarımı
Uygulamanın amacı
Saha devriyesi ve denetim noktalarında uzaktan görsel kontroller; işlevler proje kapsamında uygulanır
Navigasyon ve haritalama
Sensörler ve uygulama yazılımı gerektirir; paketin adı nedeniyle kendiliğinden dahil sayılmaz
Gözlem kamerası
Model, çözünürlük, görüş açısı, hareket ve gece çalışması teklifte belirtilir
Görüntü aktarımı
Kamera, iletişim modülü, ağ bağlantısı ve gecikme kararlaştırılmalıdır
Komple sistemin faydalı yükü
Sensörler, bağlantı parçaları, hesaplama ve iletişim ekipmanları platformun faydalı yüküne dahildir
Komple sistemin giriş koruması
Taşınan donanım ve bağlantılar için doğrulanmalıdır; platformun IP sınıfı tüm pakete otomatik olarak uygulanmaz
Donanım takılıyken çalışma süresi
Güzergâha, faydalı yüke ve güç tüketimine bağlıdır; platform referansından farklı olabilir
Otomatik şarj
İstasyon, kontrol yazılımı ve saha kurulumu ayrıca kararlaştırılmalıdır; paket içeriği oldukları onaylanmamıştır
Teslim edilecekler
Proje kapsamına göre kalem kalem ekipman listesi, kararlaştırılan işlevler, işletim prosedürü ve pilot uygulama raporu
AGIBOT D1 Ultra-W — temel platformun tüm teknik özellikleri
Aşağıdaki tablo ilgili robot platformunu açıklar; D1 Ultra-W Devriye Sistemi’nin onaylanmış donanımını değil. Paket içeriği, toplam ağırlık, güç tüketimi ve yetenekler ayrıca kararlaştırılmalıdır.
Standart genişletme arayüzleri üzerinden desteklenir
Otonom navigasyon
Geliştirme ve seçilen sensörler/yazılımla uygulanabilir; standart olarak otomatik dahil değildir
AGIBOT’un ayrı 2026 D1 Ultra-W yayınındaki eksiksiz teknik özellikler tablosuna dayanır. Bu, 16 kg D1 Ultra değil, 22 kg tekerlekli bacaklı sürümdür. Yayımlanan değerler laboratuvar verileridir; teklif, teslim edilecek AB donanımını belirtir.
Gerçek performans; ortama, yüke, yazılıma ve yapılandırmaya bağlıdır. Azami değerler farklı test koşullarını yansıtabilir ve aynı anda elde edilemeyebilir.
TESLİMAT VE EKİPMAN
Paket içeriği ve seçenekler.
Paket içeriği ayrıca kararlaştırılır
Seçilen D1 robot platformu
Kalem kalem teklife göre taşınacak kamera ve sensör donanımı
Sistem için gereken hesaplama ve iletişim ekipmanları ile montaj bileşenleri
Adlarıyla belirtilen yazılım modülleri ve lisanslar
Kararlaştırılan kapsamda şarj ekipmanı, belgeler ve hizmetler
Teklifte kararlaştırılacak
Hangi noktalar, ne sıklıkla ve hangi sonuç için denetlenecek?
Hangi güzergâhlar, merdivenler, eğimler ve hava koşullarıyla karşılaşılacak?
Hangi kamera veya ölçüm çözünürlüğü gerekiyor?
Veriler hangi ağa ve gözetim sistemine iletilecek?
Ne kadar operatör katılımı, yerinde eğitim ve destek gerekiyor?
Onaylanan teklifte gerçek teslimat içeriği ve lisanslar kalem kalem belirtilir. Görseller isteğe bağlı aksesuarlar içerebilir.
Uygulamalar.
Olası kullanım örnekleri. Gerekli geliştirme ve hizmetler her proje için kararlaştırılır.
Uzun iç mekân güzergâhları
Tekrarlanan koridor denetimleri için tekerlekli bacak hareketi.
Karma yüzeyli sahalar
Kaplamalı alanlar ile engebeli zemini birleştiren, pilot uygulamayla doğrulanmış güzergâh.
Geliştirme projeleri
Sensör entegrasyonu ve navigasyon araştırmaları için kompakt tekerlekli bacaklı platform.
YAPILANDIRMANIZI SEÇMEDEN ÖNCE
Sık sorulan sorular.
Devriye ve Denetim paketleri nasıl farklılaşır?
Devriye, bir alanı kapsayıp koşulları gözlemlemeye; Denetim ise belirli ekipmanları veya ölçümleri kontrol etmeye odaklanır. Donanım ve yazılım buna göre seçilir.
Görsellerdeki her cihaz dahil mi?
Görseller olası yapılandırmaları gösterir. Kameraları, sensörleri, bilgisayarları, iletişim donanımını ve lisansları onaylanan kalem listesi belirler.
Bilmediği bir sahada bağımsız gezinebilir mi?
Bu varsayılan bir yetenek değildir. Otonom çalışma, projeye özel çalışma sınırları ve gözetim tanımıyla birlikte uygun algılama, haritalama, yazılım ve sahada doğrulama gerektirir.
Entegrasyondan sonra temel platform değerleri değişmeden kalır mı?
Mutlaka değil. Yük ağırlığı, ağırlık merkezi ve güç tüketimi hareket kabiliyetini ve çalışma süresini etkiler. Temel platform özellikleri ayrı bir referans olarak kalır.