Porozmawiajmy o Twoim projekcie ↗
Dłonie i akcesoria

Zestaw do pozyskiwania danych AGIBOT G2

Zestaw G2 do pozyskiwania danych, rejestrowania demonstracji i przygotowywania procesów trenowania robotów.

Skontaktuj się z nami w sprawie ceny.

Cenę, dostępność, konfigurację i warunki dostawy do Polski potwierdzamy w indywidualnej ofercie.

POZNAJ PLATFORMĘ

Poznaj bliżej zestaw do pozyskiwania danych G2.

Pakiet opracowany pod kątem planowanego zadania.

Ten produkt jest oferowany jako odrębna konfiguracja. Ostateczna lista sprzętu, oprogramowania i usług jest dobierana do zastosowania i zapisywana w potwierdzonej ofercie.

Zestaw do pozyskiwania danych AGIBOT G2 – AGIBOT G2 w środowisku rozwojowym pozyskiwania danych — ilustracja zastosowania

Obok sprzętu liczą się wymagania eksploatacyjne.

Synchronizacja czasu, kalibracja, format danych i metody rejestrowania określają, jak zestaw może wspierać procesy treningowe.

Zestaw do pozyskiwania danych AGIBOT G2 – Uzgodnij proces pracy z danymi · Zestaw do pozyskiwania danych G2

Pilotaż pokazuje praktyczne możliwości.

Próby wykorzystują wcześniej określone zadania i kryteria odbioru. Pozwalają one odróżnić funkcje dostarczane przez producenta, moduły opcjonalne i własne prace rozwojowe.

Zestaw do pozyskiwania danych AGIBOT G2 — Pilotaż pokazuje praktyczne możliwości.

Poznaj budowę platformy.

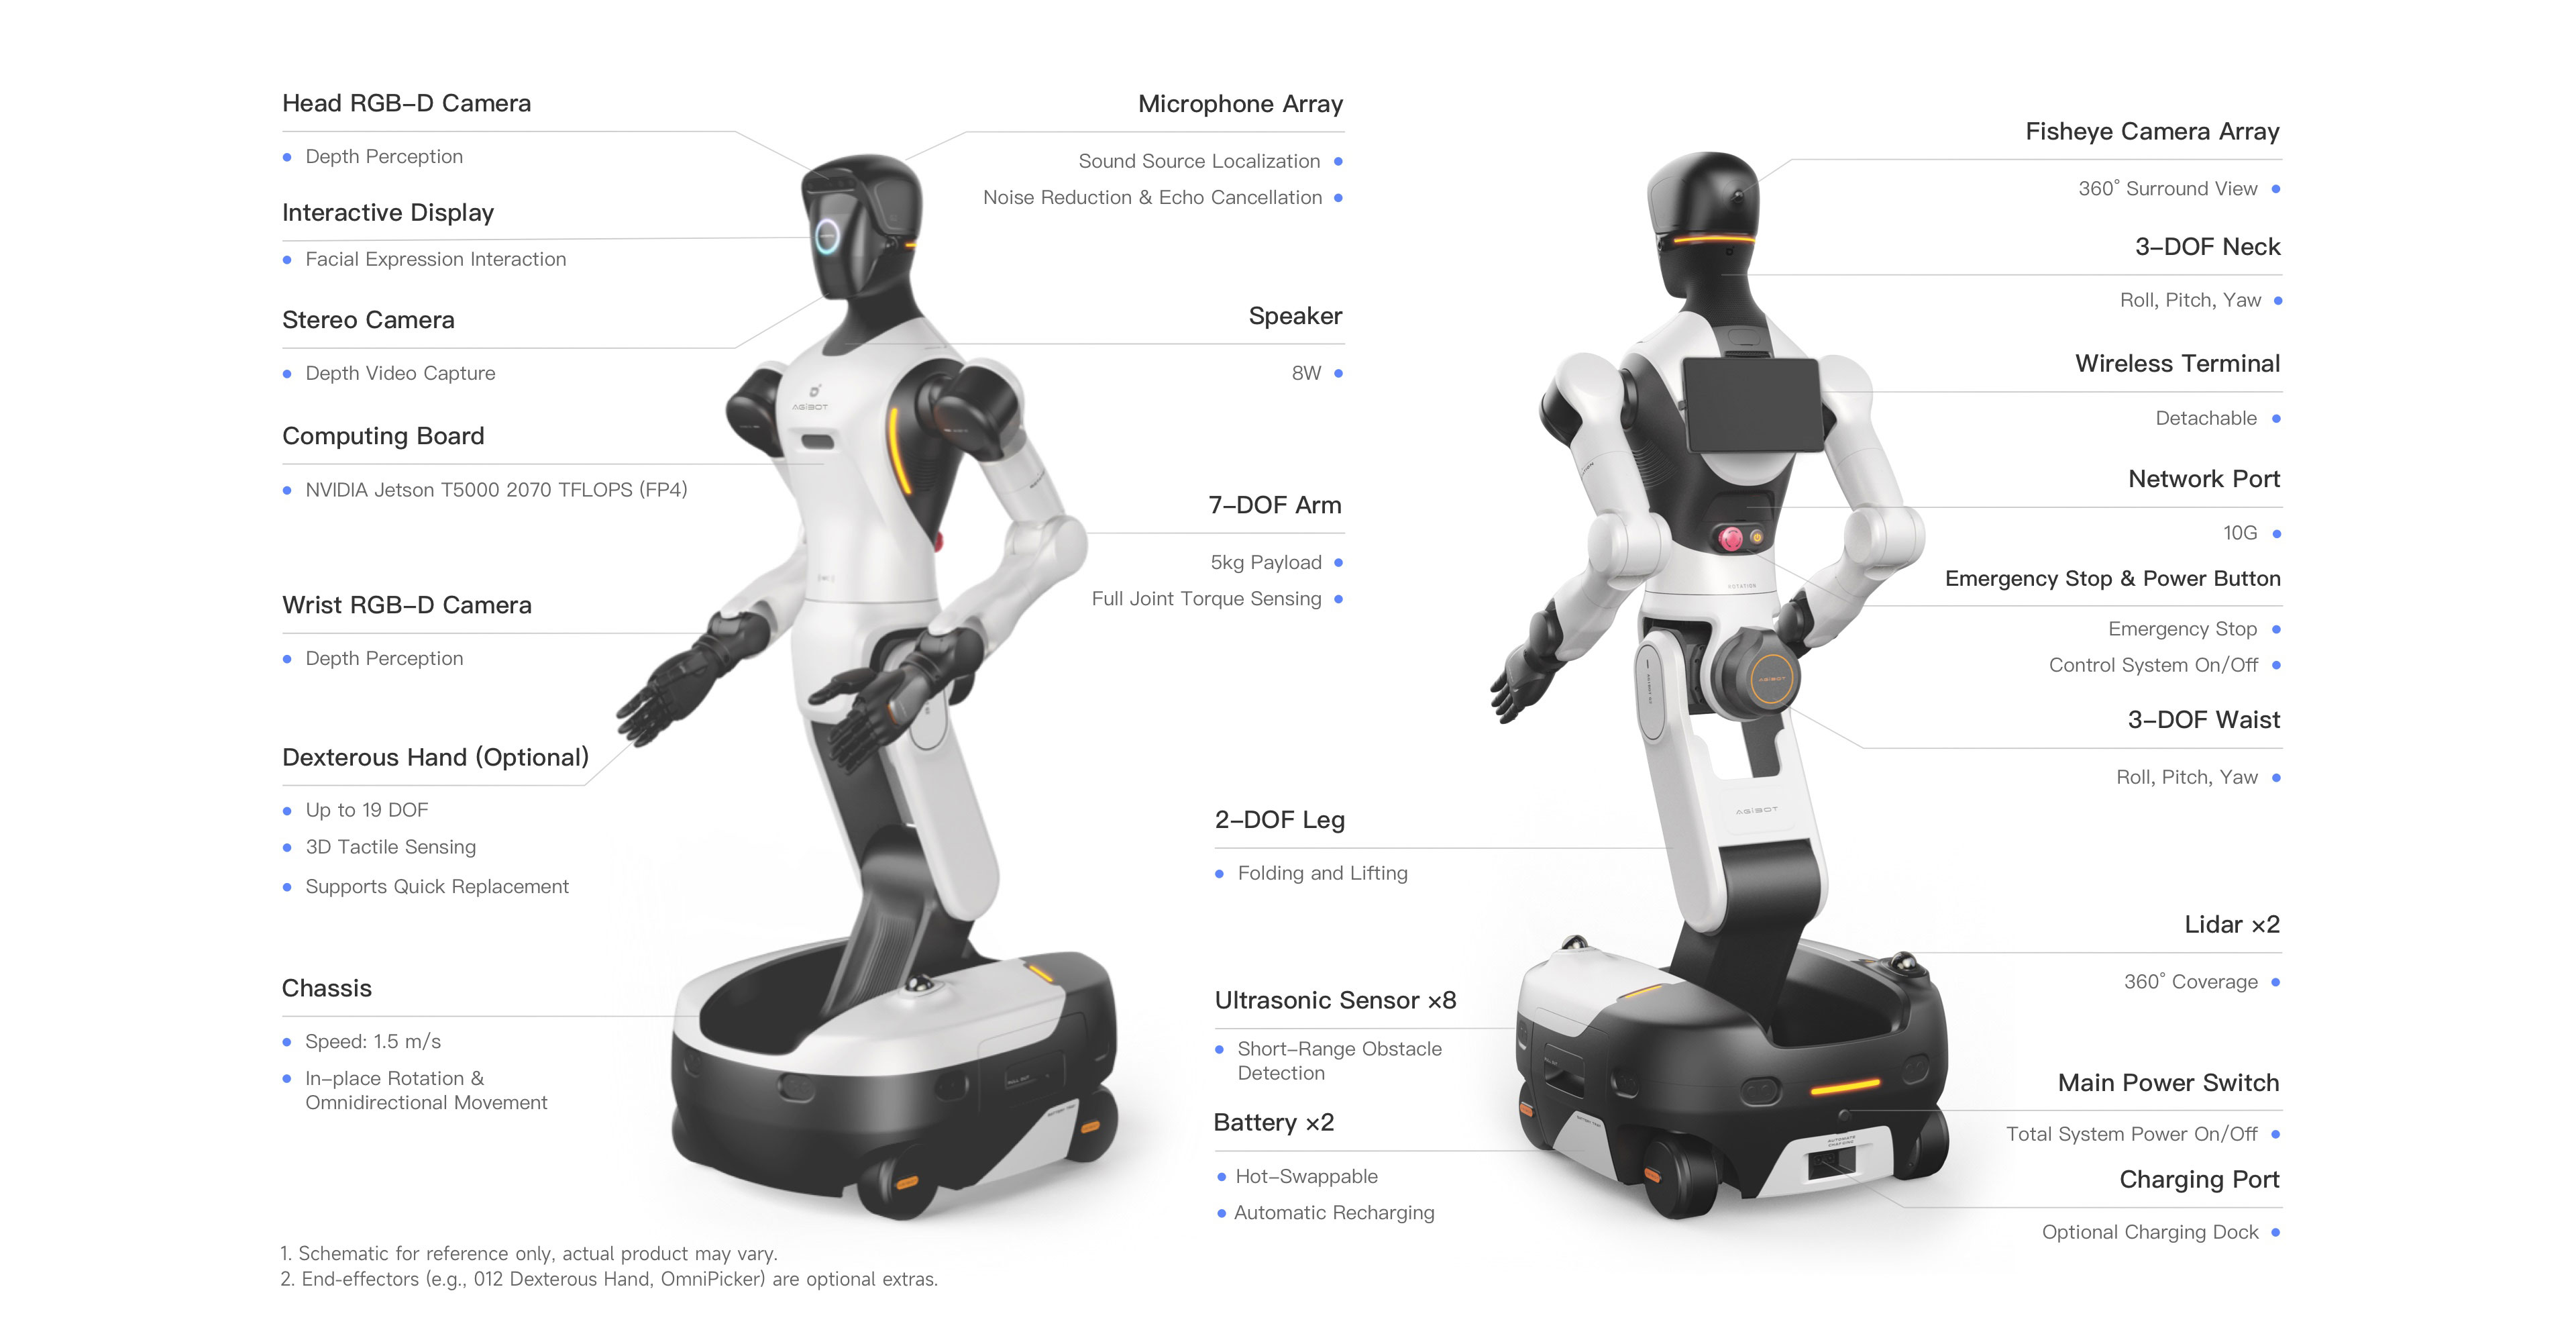
Widok z przodu

  1. Kamery w głowie

    Kamery RGB-D i stereoskopowe na głowie rejestrują informacje wizualne i głębię.

  2. Wyświetlacz interaktywny

    Animowana mimika sprawia, że reakcje robota są widoczne.

  3. Matryca mikrofonów i głośnik

    Lokalizacja źródła dźwięku, redukcja szumów i usuwanie echa, z głośnikiem 8 W.

  4. Pokładowe układy obliczeniowe

    Dostępny z kontrolerem NVIDIA Jetson T5000 o wydajności 2070 TFLOPS przy precyzji FP4.

  5. Ramiona z pomiarem siły

    Siedem stopni swobody na ramię, udźwig 5 kg i pomiar momentu obrotowego przegubów.

  6. Kamery RGB-D na nadgarstkach

    Pomiar koloru i głębi z bliska w obszarze chwytania.

  7. Wymienna zręczna dłoń

    Opcjonalna dłoń z maksymalnie 19 DoF, pomiarem dotyku 3D i szybką wymianą.

  8. Podwozie wielokierunkowe

    Obrót w miejscu, ruch boczny i prędkość jazdy do 1.5 m/s.

Widok z tyłu

  1. Kamery obserwujące dookoła

    Zespół kamer typu rybie oko zapewnia pokrycie wizualne 360°.

  2. Przegubowa szyja

    Trzy DoF szyi umożliwiają obrót, pochylenie przód–tył i przechylenie boczne.

  3. Odłączany terminal bezprzewodowy

    Terminal bezprzewodowy zamontowany z tyłu i przewodowe połączenie sieciowe 10G.

  4. Zatrzymanie awaryjne i sterowanie

    Przyciski zatrzymania awaryjnego i zasilania układu sterowania zamontowane z tyłu.

  5. Pas i mechanizm podnoszenia

    Trzy DoF pasa oraz składana sekcja podnosząca z dwoma DoF regulują pozycję korpusu i wysokość roboczą.

  6. LiDAR i czujniki ultradźwiękowe

    Dwa urządzenia LiDAR zapewniają pokrycie 360°, a osiem czujników ultradźwiękowych wykrywa pobliskie przeszkody.

  7. Dwa akumulatory wymieniane podczas pracy

    Dwa akumulatory obsługują wymianę podczas pracy. Opcjonalna stacja ładowania umożliwia automatyczne doładowywanie.

  8. Zasilanie główne i ładowanie

    W podwoziu znajdują się główny wyłącznik zasilania systemu i złącze ładowania.

Przegląd wyposażenia

Konfiguracja

Platforma bazowa
AGIBOT G2
Typ pakietu
Zestaw do pozyskiwania danych
Zawartość zestawu
Zgodnie ze szczegółową listą dostawy

Pozyskiwanie danych

Sprzęt VR / do teleoperacji
Do potwierdzenia dla wybranego pakietu
Rejestrowanie danych ruchowych i obrazowych
Do potwierdzenia dla wybranego pakietu
Synchronizacja czasu i kalibracja
Do potwierdzenia dla wybranego pakietu

Oprogramowanie i interfejsy

Format danych i eksport
Do potwierdzenia dla wybranego pakietu
Kontroler G2 i wersja oprogramowania
Do potwierdzenia dla wybranego pakietu
Licencje i dokumentacja
Do potwierdzenia dla wybranego pakietu
PEŁNA KARTA DANYCH

Specyfikacja techniczna.

Znane informacje o pakiecie i elementy wymagające uzgodnienia. Pełne dane powiązanej platformy znajdują się w osobnej sekcji referencyjnej.

Źródło: AGIBOT ↗

Konstrukcja i wyposażenie

Platforma bazowa
AGIBOT G2
Typ pakietu
Zestaw do pozyskiwania danych
Zawartość zestawu
Zgodnie ze szczegółową listą dostawy
Sprzęt VR / do teleoperacji
Do potwierdzenia dla wybranego pakietu
Synchronizacja czasu i kalibracja
Do potwierdzenia dla wybranego pakietu
Pokaż pełną specyfikację technicznąPokaż mniej

Dla tej konkretnej wersji produktu nie jest dostępna pełna publiczna karta danych wariantu. Powyższe elementy są tematami do uzgodnienia, a nie zweryfikowanymi deklaracjami standardowego wyposażenia. Strona producenta pod odnośnikiem opisuje rodzinę produktów.

Ruch i osiągi

Rejestrowanie danych ruchowych i obrazowych
Do potwierdzenia dla wybranego pakietu

Sterowanie, oprogramowanie i złącza

Format danych i eksport
Do potwierdzenia dla wybranego pakietu
Kontroler G2 i wersja oprogramowania
Do potwierdzenia dla wybranego pakietu
Licencje i dokumentacja
Do potwierdzenia dla wybranego pakietu

Platforma robotyczna AGIBOT G2 — pełna specyfikacja platformy bazowej

Poniższa tabela opisuje powiązaną platformę robotyczną, a nie potwierdzone wyposażenie zestawu do pozyskiwania danych G2. Zawartość pakietu, masa całkowita, pobór energii i możliwości wymagają odrębnego uzgodnienia.

Strona produktu platformy bazowej ↗

Parametry ogólne — tabela producenta

Wysokość
1225–1795 mm
Szerokość
640 mm
Długość
760 mm
Masa
185 kg, wartość referencyjna platformy
Aktywne stopnie swobody bez efektorów końcowych
25
Stopnie swobody szyi
3
Stopnie swobody każdego ramienia
7
Stopnie swobody zespołu pasa i nóg
5
Stopnie swobody mobilnej podstawy
3

Czujniki i interakcja — tabela producenta

LiDAR 3D
2 sztuki
Kamera stereoskopowa
1 sztuka
Kamera typu rybie oko
3 sztuki
Kamera RGB-D w głowie
1 sztuka
Kamery RGB-D na nadgarstkach
2 sztuki
Matryca mikrofonów
Na wyposażeniu
Głośnik
Na wyposażeniu
Wyświetlacz interaktywny
Na wyposażeniu
Wielokolorowa taśma LED
Na wyposażeniu

Osiągi — tabela producenta

Znamionowy udźwig ramienia
5 kg/ramię
Czujniki momentu obrotowego przegubów
Na wyposażeniu
Prędkość mobilnej podstawy
1.5 m/s
Tryby ruchu
Ruch wielokierunkowy, jazda boczna i obrót w miejscu
Stopień ochrony
IP42 według prezentacji produktu producenta

Akumulator i ładowanie — tabela producenta

Liczba akumulatorów
2 sztuki
Łączna pojemność akumulatorów
1652 Wh
Czas pracy
ok. 4 godzin
Zasilanie
Bezpośrednie ładowanie, wymiana akumulatorów; automatyczny powrót do opcjonalnej stacji ładowania
Czas ładowania
≤ 2.5 godziny
Wejście ładowarki
100–240 V
Wyjście ładowarki
54.75 V / 15 A

Układy obliczeniowe i sterowanie — tabela producenta

Wersja o wysokiej wydajności
NVIDIA Jetson T5000, 2070 TFLOPS (FP4); nie jest standardem w każdej konfiguracji samego korpusu / rozwiązania do pakowania
Komunikacja
Wi-Fi, Bluetooth; opcjonalnie 4G/5G
Bezprzewodowy terminal ręczny
Dostępne
Aktualizacje OTA
Dostępne
Własne prace programistyczne
Obsługiwane

Przestrzeń robocza i środowisko — uzupełnienie z instrukcji

Pionowa przestrzeń robocza z dłońmi O10
0–2.3 m; O10 nie jest częścią pakietu z samym korpusem
Rozpiętość ramion z dłońmi O10
2.3 m
Temperatura pracy
Tabela specyfikacji w instrukcji: 0…45 °C; sekcja bezpieczeństwa: 0…40 °C. Potwierdź dla dostarczanej wersji
Temperatura przechowywania
−20…60 °C
Wilgotność podczas pracy
≤ 90% w tabeli specyfikacji; sekcja bezpieczeństwa wymaga wartości poniżej 90%
Środowisko pracy
Wewnątrz, równe podłoże; sekcja bezpieczeństwa dopuszcza maksymalne nachylenie 5%

Zakresy ruchu przegubów — instrukcja

Obrót głowy
±70°
Boczne przechylenie głowy
±20°
Pochylenie głowy
±27°
Obrót pasa
±174°
Boczne przechylenie pasa
±24°
Zginanie pasa
−104°…58°
Zakres ruchu kolana
0°…151°
Zakres ruchu stawu skokowego
−61°…0°
Obrót barku
±178°
Unoszenie barku
±120°
Obrót ramienia
±178°
Zakres ruchu łokcia
−145°…60°
Obrót przedramienia
±178°
Unoszenie nadgarstka
±90°
Boczny ruch nadgarstka
±60°

Szczegółowe parametry kamer — instrukcja

Rozdzielczość kamery stereoskopowej głowy
Oba przetworniki obrazu: 1920 × 1536 px
Liczba klatek kamery stereoskopowej głowy na sekundę
60 fps
Pole widzenia kamery stereoskopowej głowy
118° w poziomie × 92° w pionie
Rozdzielczość kamer typu rybie oko
1920 × 1537 px według tabeli w instrukcji
Liczba klatek kamer typu rybie oko na sekundę
30 fps
Pole widzenia kamer typu rybie oko
215° w poziomie × 170° w pionie
Rozdzielczość obrazu kolorowego RGB-D głowy
1280 × 800 px
Liczba klatek obrazu kolorowego RGB-D głowy na sekundę
60 fps
Pole widzenia obrazu kolorowego RGB-D głowy
94° w poziomie × 68° w pionie
Rozdzielczość obrazu głębi RGB-D głowy
1280 × 800 px
Liczba klatek obrazu głębi RGB-D głowy na sekundę
30 fps
Pole widzenia obrazu głębi RGB-D głowy
90° w poziomie × 65° w pionie
Rozdzielczość obrazu kolorowego RGB-D nadgarstka
1920 × 1080 px
Liczba klatek obrazu kolorowego RGB-D nadgarstka na sekundę
25 fps
Pole widzenia obrazu kolorowego RGB-D nadgarstka
105° w poziomie × 85° w pionie
Rozdzielczość obrazu głębi RGB-D nadgarstka
640 × 480 px
Liczba klatek obrazu głębi RGB-D nadgarstka na sekundę
25 fps
Pole widzenia obrazu głębi RGB-D nadgarstka
90° w poziomie × 70° w pionie

Pomiar odległości i IMU — instrukcja

Minimalna odległość pomiaru LiDAR
0.1 m
Dokładność pomiaru odległości LiDAR (1σ)
≤ 2 cm przy odległości 10 m; ≤ 3 cm przy odległości 0.2 m
Pole widzenia LiDAR
360° w poziomie; −7°…52° w pionie
Liczba punktów LiDAR na sekundę
200 000 punktów/s
Częstotliwość aktualizacji LiDAR
10 Hz
Liczba czujników ultradźwiękowych
8 sztuk
Dokładność pomiaru ultradźwiękowego
20 mm
Zakres pomiaru ultradźwiękowego
Instrukcja podaje 30–3000 m; jednostka wydaje się błędna i wymaga potwierdzenia
Kąt detekcji ultradźwiękowej
100° ±10° w poziomie; 60° ±10° w pionie
Przesunięcie zera żyroskopu w całym zakresie temperatur
Typowo 0.015 °/s; maksymalnie 0.03 °/s
Zakres pomiarowy żyroskopu
±250 °/s
Stabilność przesunięcia zera żyroskopu
Typowo 4 °/h; maksymalnie 6 °/h
Zakres akcelerometru
±8 g
Przesunięcie zera akcelerometru w całym zakresie temperatur
Typowo 1.5 mg; maksymalnie 2 mg
Stabilność przesunięcia zera akcelerometru
Typowo 0.07 mg; maksymalnie 0.1 mg

Dźwięk i wyświetlacz — instrukcja

Liczba mikrofonów
Matryca 4 mikrofonów
Czułość mikrofonu
−32 ±3.5 dB
Stosunek sygnału do szumu mikrofonu
70 dBA
Liczba głośników
1 sztuka
Moc znamionowa głośnika
8 W
Moc maksymalna głośnika
10 W
Impedancja głośnika
4 Ω ±15%
Częstotliwość rezonansowa głośnika
200 Hz ±20%
Czułość głośnika
83 ±3 dB
Zakres częstotliwości głośnika
f₀–8 kHz, gdzie f₀ jest częstotliwością rezonansową
Wymiary wyświetlacza interaktywnego
6.3 cala
Jasność wyświetlacza interaktywnego
500 nit

Manipulacja i nawigacja — instrukcja

Łączny udźwig znamionowy obu ramion
10 kg
Łączny udźwig szczytowy obu ramion
15 kg; nie jest to ciągły udźwig znamionowy
Długość ramienia
696 mm
Powtarzalność ramienia
±0.1 mm
Bezwzględna dokładność pozycjonowania ramienia
±1 mm
Rozdzielczość momentu obrotowego w sterowaniu siłowym
≤ 0.02 Nm
Częstotliwość próbkowania czujnika siły
≥ 5 kHz
Konstrukcja tułowia
Składany układ podnoszenia z 5 DoF
Funkcje pasa
Pochylenie przód–tył, obrót i przechylenie boczne
Funkcja zespołu nóg
Składany mechanizm podnoszenia i opuszczania
Konstrukcja mobilnej podstawy
4 koła skrętne
Obrót w miejscu
Obsługiwane
Ruch boczny
Obsługiwane
Standardowa dokładność nawigacji
±5 cm, ±3°
Nawigacja o wysokiej precyzji
±3 cm, ±2°
Pokonywanie przeszkód
1.5 cm
Zdolność pokonywania nachyleń w tabeli specyfikacji
≤ 5°; należy przestrzegać bardziej rygorystycznego limitu 5% z sekcji bezpieczeństwa instrukcji
Minimalna szerokość przejścia dla nawigacji
850 mm

Warianty komputerów — instrukcja

Wydajność obliczeniowa wersji standardowej
500 TOPS (INT8)
Procesor wersji standardowej
24 × rdzeń A78
Pamięć wersji standardowej
64 GB
Pamięć masowa wersji standardowej
2 TB NVMe SSD
Wydajność obliczeniowa wersji o wysokiej wydajności
2070 TFLOPS (FP4); nie można bezpośrednio porównywać z INT8 TOPS
Procesor wersji o wysokiej wydajności
14 × rdzeń Poseidon-AE
Pamięć wersji o wysokiej wydajności
128 GB
Pamięć masowa wersji o wysokiej wydajności
2 TB NVMe SSD

Złącza — instrukcja

Port Ethernet do Internetu
1 Gbps
Pierwszy lokalny port Ethernet
1 Gbps
Drugi lokalny port Ethernet
10 Gbps
USB Type-A
Prędkość USB 3.0, tylko w wersji standardowej / o niższej mocy obliczeniowej
USB Type-C
Prędkość USB 3.0
Gniazdo SIM
Obsługa 4G/5G; moduł komórkowy opcjonalny
DisplayPort
Wersja standardowa, wyjście obrazu kontrolera
Port serwisowy
Debugowanie górnej części korpusu, wyłącznie dla wykwalifikowanego personelu serwisowego. Dla wersji o wysokiej wydajności wymieniono także szeregowy port debugowania
Złącze efektora końcowego
M8, 8-pinowe
Zasilanie efektora końcowego
1 × 24 V
Komunikacja efektora końcowego
2 × RS485 i 1 × CAN-FD
Podłączanie efektora końcowego
Tylko przy wyłączonym zasilaniu; wymiana efektora końcowego podczas pracy nie jest obsługiwana

Parametry elektryczne i terminal operatora — instrukcja

Łączna pojemność akumulatorów w Ah
34 Ah
Znamionowe napięcie zasilania
48 V
Prąd znamionowy
8.3 A
Moc znamionowa
ok. 400 W
Model ładowarki
UY900L-W547150
Maksymalna moc ładowarki
821.25 W
Częstotliwość wejściowa ładowarki
47–63 Hz
Wyświetlacz terminala bezprzewodowego
11.5 cala
Rozdzielczość terminala bezprzewodowego
2000 × 1200 px
Fizyczne zatrzymanie awaryjne
Obsługiwane

Pełna aktualna tabela produktu AGIBOT, uzupełniona szczegółowymi parametrami z instrukcji G2. Komputery standardowe i o wysokiej wydajności to odrębne warianty, a nie urządzenia instalowane razem. Parametry przestrzeni roboczej O10 są wartościami referencyjnymi zmierzonymi z opcjonalną dłonią robotyczną. Dostarczana konfiguracja UE jest potwierdzana osobno.

Rzeczywiste osiągi zależą od otoczenia, obciążenia, oprogramowania i konfiguracji. Wartości maksymalne mogą dotyczyć różnych warunków testowych i nie muszą być osiągalne jednocześnie.

DOSTAWA I WYPOSAŻENIE

Zawartość zestawu i opcje.

Zawartość pakietu do uzgodnienia

  • Robot lub komponent zgodnie z wybranym wariantem produktu
  • Czujniki i akcesoria zgodnie ze szczegółową listą pakietu
  • Oprogramowanie i licencje określone w ofercie
  • Dokumentacja i materiały przekazania w uzgodnionym zakresie

Do uzgodnienia w ofercie

  • Dokładna wersja sprzętu i wymagane akcesoria.
  • SDK, moduły aplikacyjne i warunki licencji.
  • Wdrożenie, integracja i testy na miejscu.
  • Zakres szkolenia, wsparcia i konserwacji.

Potwierdzona oferta szczegółowo określa rzeczywistą zawartość dostawy i licencje. Ilustracje mogą przedstawiać opcjonalne akcesoria.

Zastosowania.

Przykłady możliwych zastosowań. Wymagane prace rozwojowe i usługi są uzgadniane dla każdego projektu.

Zestaw do pozyskiwania danych AGIBOT G2 – Analiza wymagań · Zestaw do pozyskiwania danych G2

Analiza wymagań

Określ zadanie, środowisko i oczekiwane wyniki.

Zestaw do pozyskiwania danych AGIBOT G2 – Pilotaż · Zestaw do pozyskiwania danych G2

Pilotaż

Przeprowadź próbę na ograniczonym obszarze według uzgodnionych kryteriów.

Zestaw do pozyskiwania danych AGIBOT G2 – Wdrożenie · Zestaw do pozyskiwania danych G2

Wdrożenie

Zainstaluj zweryfikowaną konfigurację i przekaż procedury obsługi.

ZANIM WYBIERZESZ KONFIGURACJĘ

Najczęstsze pytania.

Dlaczego niektóre szczegóły pakietu wymagają potwierdzenia?

Dla tego pakietu nie jest dostępna pełna publiczna specyfikacja. Parametry powiązanych robotów nie opisują automatycznie dostarczanego pakietu.

Co powinna określać oferta?

Powinna wskazywać sprzęt, oprogramowanie, parametry właściwe dla danej konfiguracji i zakres ewentualnych odrębnych usług.

Czy parametry platformy opisują również cały pakiet?

Dodatkowe czujniki i komputery zmieniają masę, zużycie energii i wydajność systemu. Sprawdź kompletną konfigurację.

NT SYS · ROBOTYKA AGIBOT

Porozmawiajmy o Twoim zastosowaniu.

Pomagamy wybrać odpowiedni model, wyposażenie i usługi.